条纹投影轮廓测量中隐含的窗口平滑效应建模
原文信息
Min Han, Hao Jiang, Fengxiao Lei, Yibo Xing, Xiaohao Wang, Xinghui Li. Modeling window smoothing effect hidden in fringe projection profilometry. Measurement, 242 (2025) 115852.
DOI: 10.1016/j.measurement.2024.115852
收稿:2024 年 5 月 20 日;修回:2024 年 9 月 16 日;录用:2024 年 9 月 29 日;在线发表:2024 年 10 月 4 日。
以下为论文全文的中文翻译。章节、公式、图、表和参考文献编号均与原文一致;图内英文标注与参考文献保留原文。
关键词: 条纹投影轮廓测量;激光束扫描;调制光强;建模
摘要
基于微机电系统(MEMS)微振镜的三维重建被认为极具发展前景。然而,线激光器作为 MEMS 系统的唯一光源,其影响重建的机制尚不明确。为填补这一理论空白,我们首次提出可解释的激光影响模型,称为窗口平滑模型。该模型揭示了激光束扫描中的窗口平滑效应,并通过衰减因子量化其对调制光强的影响。由于不存在镜头离焦问题,窗口平滑效应成为影响条纹图案对比度的主要因素。因此,本文提出一种利用激光参数评估系统精度的新方法。在此基础上,进一步提出同样基于激光参数的最优条纹数标定方法,以使给定系统的重建精度达到最高。实验结果验证了所提方法的有效性。作为首个专门面向 MEMS 系统的模型,窗口平滑模型具有可解释性、高精度和普适性,可为实现高性能 MEMS 三维重建提供新的认识与理论基础。
1. 引言
在信息光学领域,条纹投影轮廓测量(FPP)是一项重要的三维测量技术,广泛应用于机器视觉[1-4]、质量检测[5-10]、生物医学[11-13]和智能制造[14-17]。
传统条纹投影技术包括干涉式投影、实体光栅投影、数字光处理(DLP)和液晶显示(LCD)。作为一种新型条纹投影器件,微机电系统(MEMS)的条纹投影原理与上述传统技术不同[18]。高速转动的 MEMS 微振镜将受控线激光器发出的线状光束反射到被测物体上,生成正弦条纹。凭借自身优势,基于 MEMS 的 FPP 系统被认为是各类 FPP 系统中最具前景的方案[19]。例如,MEMS 投影具有连续投射光场,理论上可实现无限分辨率;传统像素阵列式投影技术(如 DLP)则可能存在明显的像素边缘,且分辨率有限[20]。MEMS 投影技术能够以较低成本达到每秒数万帧的投影速度,这是因为振镜的谐振频率决定了帧率[4,21-24]。MEMS 投影技术的一个特点是投影前端不需要聚焦镜头,因此具有景深大、光学设计简单等优势[18,25]。此外,MEMS 扫描镜体积小,便于系统小型化;成本低,有利于商业化。
2012 年,MEMS 微振镜首次用于构建 FPP 系统。由于其在推动 FPP 发展方面具有巨大潜力,近年来受到了深入研究[26-34]。例如,针对单轴投影和无聚焦镜头的问题,研究者提出了适用于 MEMS-FPP 的标定模型[18]。MEMS 振镜的角度检测精度决定了最小可分辨角间隔及 MEMS 投影仪的像素分辨率[35]。在高频条纹投影中,较低的像素分辨率无法提供足够的正弦采样率,可能使重建结果出现波纹状误差。为解决这一问题,研究者利用延时叠加策略开发了超高像素分辨率的 MEMS 投影仪[36]。然而,与 DLP 系统相比,MEMS-FPP 主要由于起步较晚,仍不够成熟。因此,目前仅有少量文献采用了这种新型 MEMS 投影器件。缺乏广泛研究意味着,现有理论尚不足以支撑将这一创新性的 MEMS 微振镜作为投影器件的首选。
条纹投影之后需要进行相位恢复,包括包裹相位提取[37-41]和相位展开[42-45]两个步骤。多频与相移相结合的方法因精度高而成为主流方案。条纹图案的光强可分为两部分:背景光强和调制光强。然而,相位信息仅包含在调制光强中,随机光强噪声会显著影响相位恢复[46]。条纹的调制光强既承载待求解的相位信息,也决定抗噪能力[47-50]。已有研究定量分析了调制光强与噪声所致相位误差之间的关系。大量研究表明,相位误差的标准差与调制光强成反比[37,42,51,52]。因此,要实现高精度相位恢复,投影条纹必须具有较大的调制光强。
尽管研究者已知调制光强直接影响相位精度,但在 MEMS-FPP 系统中,影响调制光强的因素尚未得到充分关注。对于传统 DLP-FPP 技术,可通过镜头离焦在 1 位模式下投射近似正弦条纹,但镜头离焦也会降低调制光强[53-56]。这种调制光强衰减可用高斯函数描述[57-59]。MEMS 投影的前端不包含聚焦镜头,因此不存在镜头离焦问题[18,25]。由此产生的问题是:在 MEMS-FPP 中,影响调制光强的主要因素是什么?它又是如何影响调制光强的?尽管 MEMS 系统被认为最具前景,迄今仍没有研究给出明确答案。
MEMS 条纹投影依赖于线激光器线宽无穷小这一假设,但该假设在现实中并不成立,实际线宽并非理想的零线宽。此外,线宽范围内的光强在空间域可能服从高斯分布。由于涉及高斯光强的积分不能简单地用初等函数表示,积分计算较为复杂。虽然线宽对调制光强的影响显著,但高斯光强积分以及激光强度在时空域中的联合变化,使建模极具挑战性。本文旨在量化激光参数(即激光线宽及其光强分布)对调制光强的影响,主要贡献有以下两点:
1)首次提出可解释的激光影响模型,即窗口平滑模型。该模型揭示了激光束扫描中隐含的窗口平滑效应,并通过衰减因子量化激光线宽对调制光强的不利影响。作为面向 MEMS 系统的专用模型,它填补了相关理论空白,为高精度重建提供理论指导。
2)由于 MEMS 投影不存在镜头离焦问题,窗口平滑效应成为影响调制光强的主要因素。因此,本文提出利用激光参数评估系统精度的方法,并在此理论认识的基础上,进一步提出基于激光参数的最优条纹数标定算法,使给定 MEMS 系统的精度达到最高。
2. 基于 MEMS 的 FPP 基本原理
图 1(a) 展示了基于单轴 MEMS 微振镜的条纹投影。激光器发出的点状光束通过内部鲍威尔棱镜转换为线状光束。单轴 MEMS 微振镜在谐振模式下工作,由方波驱动。在时间域中,激光器的光功率由现场可编程门阵列(FPGA)连续控制。在空间域中,线激光经转动的单轴 MEMS 微振镜反射,沿 x 轴方向扫描。条纹投影策略涉及时间域与空间域的联合控制。图 1(b) 展示了扫描周期固定为 \(T\) 时微振镜的运动特性。扫描角 \(\alpha\)(光学角)与时间 \(t\) 的关系可近似表示为正弦函数 \(\alpha=\alpha_{\max}\sin(2\pi t/T)\)。最大扫描角 \(\alpha_{\max}\) 为 30°。每当振镜扫描过角间隔 \(\delta\),光电探测器就向 FPGA 发送一个角度脉冲(Trigger 1)。FPGA 根据检测到的角度脉冲数计算当前扫描角 \(\alpha\)。设 MEMS 投影仪到参考平面的距离为 \(d\),则扫描位置可计算为 \(x=d\tan(\alpha)\)。图 1(c) 给出了激光功率与角度脉冲数之间的关系。根据这一关系,可投射出图 1(d) 所示的正弦条纹。设扫描范围 0° 至 \(\alpha_{\max}\) 内的投影条纹数为 \(f\),则参考平面上的条纹宽度 \(W_F\) 为:
\[ W_F=d\tan(\alpha_{\max})/f. \tag{1} \]为在参考平面上投射正弦条纹,FPGA 向激光器提供的功率为:
\[ P(x)=\frac{P_{\max}}{2}+\frac{P_{\max}}{2}\cos\left(\frac{2\pi}{W_F}x\right), \tag{2} \]其中,\(P_{\max}\) 表示 FPGA 可提供的最大功率。相机采集的图像 \(I^c\) 为:
\[ I^c=A^c+B^c\cos(\phi), \tag{3} \]其中,\(B^c\cos(\phi)\) 表明相位信息 \(\phi\) 包含在调制光强 \(B^c\) 中。因此,调制光强 \(B^c\) 表征信噪比中的信号强度。下一节将通过建模,定量分析激光对调制光强的影响。
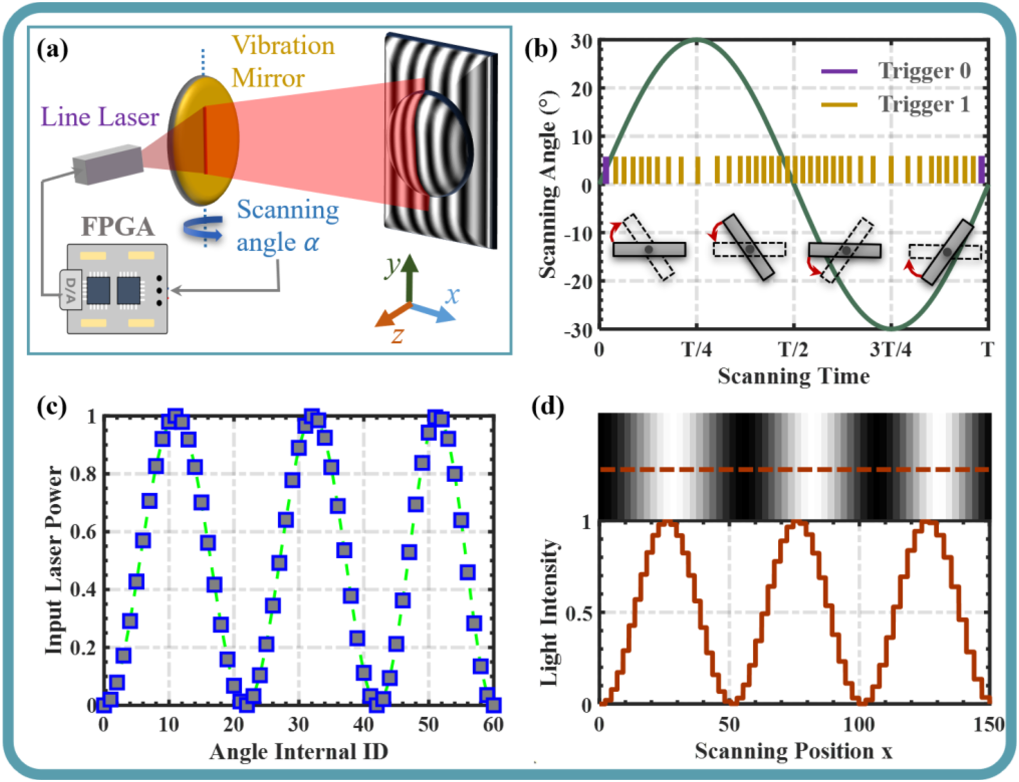
图 1. 基于单轴 MEMS 微振镜的投影原理。
3. 本文方法
基于 MEMS 微振镜的理想条纹投影假设线激光器的线宽(也称束腰直径)无穷小,但该假设在真实物理世界中不成立。图 2(a) 展示了具有一定线宽的激光在参考平面上的扫描过程。线宽 \(\bar{W}_L\) 和激光扫描方向均沿 x 轴,而激光线长 \(\tau\) 由鲍威尔棱镜沿 y 轴方向扩展。线宽范围内的光不仅作用于当前扫描位置,还会影响线宽范围内的邻近位置。因此,实际条纹图案必然不同于线宽无穷小时的理想情况。有限线宽激光的作用,类似于移动窗口函数对正弦曲线的平滑作用,因此我们将这一现象称为窗口平滑效应。本节将建立其数学模型,并利用激光参数(如线宽和光强分布)提出新的系统评估方法及最优条纹数标定方法。
3.1 窗口平滑效应建模
众所周知,根据激光沿 z 轴的传播特性,瑞利范围内的束腰直径变化缓慢[60]。换言之,在图 2(a) 中,受光程差、光平面与参考平面夹角 \(\alpha\) 的变化等因素影响,参考平面上的线宽 \(\bar{W}_L\) 随扫描位置 \((x,y)\) 略有变化。因此,线宽 \(\bar{W}_L(x)\) 是扫描位置 \((x,y)\) 的函数。此外,相机光轴可能不垂直于参考平面。为处理这些问题,整个建模过程均逐像素进行:在一个相机像素对应的微小区域内,可认为线宽 \(\bar{W}_L\) 近似相等。为简化符号,下文建模省略坐标索引 \((x,y)\)。
通常,线宽范围内的光强服从高斯分布;但在某些情况下,也可能服从其他分布,例如平顶光或非理想高斯分布。因此,我们设计了一种分段方法,用多段均匀光来近似任意光强分布。借助这一方法,所提窗口平滑模型可普遍适用于各种光强分布。如图 2(b) 所示,将激光总线宽 \(\bar{W}_L\) 等分为 \(2k_{\max}+1\) 段,各段等宽,满足 \(W_L=\bar{W}_L/(2k_{\max}+1)\)。其中,\(k_{\max}\) 表示分段的最大索引,通常取非负整数。该分段方法具有两个特点:1)每段内部光强均匀;2)不同分段的光强之间满足一定比例关系,\(c_k\) 为第 \(k\) 段的比例系数。根据式(2)及上述特点,第 \(k\) 段的光强 \(I_k^L(x)\) 为:
\[ \begin{cases} I_k^L(x)=A_k^L+B_k^L\cos\left(\dfrac{2\pi}{W_F}x\right)\\[6pt] A_k^L=B_k^L=\dfrac{P_{\max}}{2\tau W_L}\left(c_k\Big/\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k\right) \end{cases} \tag{4} \]其中,下标 \(k\)(若有)表示分段索引,\(W_L\) 为每段的线宽。\(A_k^L\) 和 \(B_k^L\) 分别表示第 \(k\) 段的背景光强和调制光强。具体而言,根据式(4),第 0 段的光强为:
\[ \begin{cases} I_0^L(x)=A_0^L+B_0^L\cos\left(\dfrac{2\pi}{W_F}x\right)\\[6pt] A_0^L=B_0^L=\dfrac{P_{\max}}{2\tau W_L}\left(c_0\Big/\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k\right)\\[6pt] A_0^L:A_k^L=B_0^L:B_k^L=c_0:c_k \end{cases} \tag{5} \]在激光的一次扫描过程中,可分别分析各个分段。被测区域的总光强等于各分段贡献的光强之和。下面以第 0 段为例,推导其贡献的光强。
图 2(c) 展示了第 0 段扫过一个极小研究区域的过程。第 0 段的光强同样是扫描位置 \(x\) 的正弦函数。设研究区域的宽度和高度分别为 \(w\) 和 \(h\),在投影仪坐标系中的水平坐标为 \(x_w\)。\(w\) 和 \(h\) 均足够小,满足 \(W_L\gg w\) 且 \(\tau\gg h\)。第 0 段扫过研究区域时,不同阶段的累积光能计算方法不同。为区分这些阶段,定义 \(t_1\)、\(t_2\)、\(t_3\) 和 \(t_4\):\(t_1\) 为第 0 段的右边界与研究区域左边界重合的时刻;\(t_2\) 为其右边界与研究区域右边界重合的时刻;\(t_3\) 为其左边界与研究区域左边界重合的时刻;\(t_4\) 为其左边界与研究区域右边界重合的时刻。整个扫描过程持续 \(t_1\) 至 \(t_4\)。虽然激光扫描速度随研究区域坐标 \(x_w\) 而变化,但扫描该区域所需的时间 \(t_1\) 至 \(t_4\) 相对于激光的总扫描周期 \(T\) 极短。因此,\(t_1\) 至 \(t_4\) 内的扫描可视为匀速运动。若用 \(v\) 表示扫描速度,则有 \(dx=v\,dt\)。一次扫描后,研究区域接收的第 0 段光能由三部分组成:在 \(t_1\) 至 \(t_2\) 期间,第 0 段进入研究区域,重叠面积逐渐增大;在 \(t_2\) 至 \(t_3\) 期间,第 0 段完全覆盖研究区域;在 \(t_3\) 至 \(t_4\) 期间,第 0 段离开研究区域,重叠面积逐渐减小。研究区域在这三个阶段接收的第 0 段光能分别为:
\[ E_{t_1\sim t_2}=\int_{t_1}^{t_2}\left(x-x_w+\frac{W_L+w}{2}\right)hI_0^L\,dt. \tag{6} \] \[ E_{t_2\sim t_3}=\int_{t_2}^{t_3}whI_0^L\,dt. \tag{7} \] \[ E_{t_3\sim t_4}=\int_{t_3}^{t_4}\left(x_w+\frac{W_L+w}{2}-x\right)hI_0^L\,dt. \tag{8} \]研究区域接收的第 0 段总光能可表示为 \(E=E_{t_1\sim t_2}+E_{t_2\sim t_3}+E_{t_3\sim t_4}\)。经过一系列推导,可简化为:
\[ E=\frac{A_0^LwW_Lh}{v}+\frac{B_0^LW_FW_Fh}{\pi^2v}\sin\left(\frac{\pi w}{W_F}\right)\sin\left(\frac{\pi W_L}{W_F}\right)\cos\left(\frac{2\pi}{W_F}x_w\right). \tag{9} \]参考平面上的研究区域必然对应实际被测物体上的某个区域,而被测物体可能具有复杂表面。设 \(s\) 为这两个对应区域的面积比。参考平面上研究区域的面积为 \(wh\),则物体上对应区域的面积为 \(swh\)。当研究面积 \(wh\) 趋于零时,第 0 段在被测物体上贡献的平均光强 \(I_0^M\) 为:
\[ I_0^M=\lim_{wh\to0}\frac{E}{Tswh}=\frac{P_{\max}}{2vT\tau s}\frac{c_0}{\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k}\left[1+\mathrm{sinc}\left(\frac{\pi W_L}{W_F}\right)\cos\left(\frac{2\pi}{W_F}x_w\right)\right]. \tag{10} \]同理,第 \(k\) 段贡献的光强 \(I_k^M\) 为:
\[ I_k^M=\frac{P_{\max}}{2vT\tau s}\frac{c_k}{\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k}\left[1+\mathrm{sinc}\left(\frac{\pi W_L}{W_F}\right)\cos\left(\frac{2\pi}{W_F}(x_w-kW_L)\right)\right]. \tag{11} \]一次扫描后,研究区域的光强等于所有分段贡献的光强之和。随后,研究区域上的这些光由一个相机像素采集。该像素的光强 \(I^c\) 可计算为:
\[ \begin{aligned} I^c&=r\sum_{k=-k_{\max}}^{k_{\max}}I_k^M+\varepsilon\\ &=\frac{P_{\max}r}{2vT\tau s}+\varepsilon+\frac{P_{\max}r}{2vT\tau s}\Big/\sum_{k=-k_{\max}}^{k_{\max}}c_k\times\mathrm{sinc}\left(\frac{\pi W_L}{W_F}\right)\times\\ &\quad\left(\sum_{k=-k_{\max}}^{k_{\max}}c_k\sin\left(\frac{2k\pi W_L}{W_F}\right)\sin(\varphi)+\sum_{k=-k_{\max}}^{k_{\max}}c_k\cos\left(\frac{2k\pi W_L}{W_F}\right)\cos(\varphi)\right), \end{aligned} \tag{12} \]其中,\(r\) 是表面反射率与相机灵敏度的综合系数,\(\varepsilon\) 为进入相机的环境光,\(\varphi\) 为包含物体深度信息的相位。当 \(\sum c_k\cos(2k\pi W_L/W_F)>0\) 时,式(12)可进一步简化为:
\[ \begin{aligned} I^c&=\frac{P_{\max}r}{2vT\tau s}+\varepsilon+\frac{P_{\max}r}{2vT\tau s}\times\mathrm{sinc}\left(\frac{\pi W_L}{W_F}\right)\\ &\quad\times\frac{\sqrt{\left(\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k\sin\left(\frac{2k\pi W_L}{W_F}\right)\right)^2+\left(\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k\cos\left(\frac{2k\pi W_L}{W_F}\right)\right)^2}}{\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k}\\ &\quad\times\cos\left(\varphi-\tan^{-1}\frac{\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k\sin\left(\frac{2k\pi W_L}{W_F}\right)}{\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k\cos\left(\frac{2k\pi W_L}{W_F}\right)}\right). \end{aligned} \tag{13} \]由式(13)不难证明以下推论:
\[ \begin{cases} \mathrm{sinc}\left(\dfrac{\pi W_L}{W_F}\right)\le1\\[8pt] \dfrac{\sqrt{\left(\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k\cos\left(\frac{2k\pi W_L}{W_F}\right)\right)^2+\left(\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k\sin\left(\frac{2k\pi W_L}{W_F}\right)\right)^2}}{\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k}\le1 \end{cases} \tag{14} \]当存在非零线宽 \(W_L\neq0\) 时,式(14)中的两项将导致调制光强衰减。引入衰减因子 \(\lambda\) 来量化衰减程度,则线激光的窗口平滑模型可表示为:
\[ \begin{cases} A^c=\dfrac{P_{\max}r}{2vT\tau s}+\varepsilon,\qquad B^c=(A^c-\varepsilon)\times\lambda\\[8pt] \lambda=\dfrac{\sqrt{\left(\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k\cos\frac{2k\pi W_L}{W_F}\right)^2+\left(\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k\sin\frac{2k\pi W_L}{W_F}\right)^2}}{\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k}\mathrm{sinc}\frac{\pi W_L}{W_F}\\[12pt] \delta_e=\tan^{-1}\left(\dfrac{\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k\sin\left(\frac{2k\pi W_L}{W_F}\right)}{\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k\cos\left(\frac{2k\pi W_L}{W_F}\right)}\right) \end{cases} \tag{15} \]式(15)表明,线宽的窗口平滑效应不仅会减小调制光强 \(B^c\),还会产生相位误差 \(\delta_e\);但背景光强 \(A^c\) 不受线宽影响。衰减因子 \(\lambda\) 与线宽 \(W_L\) 和条纹宽度 \(W_F\) 之比有关。为方便起见,将 \(W_L/W_F\) 称为窗口宽度。由于分段方法能够近似描述几乎所有类型的光强分布,窗口平滑模型不仅适用于高斯光强分布,也适用于平顶光等其他分布。此外,物体边缘到激光器的距离大于其中心到激光器的距离。投影距离的变化只会改变模型参数的数值,不会给算法引入误差。
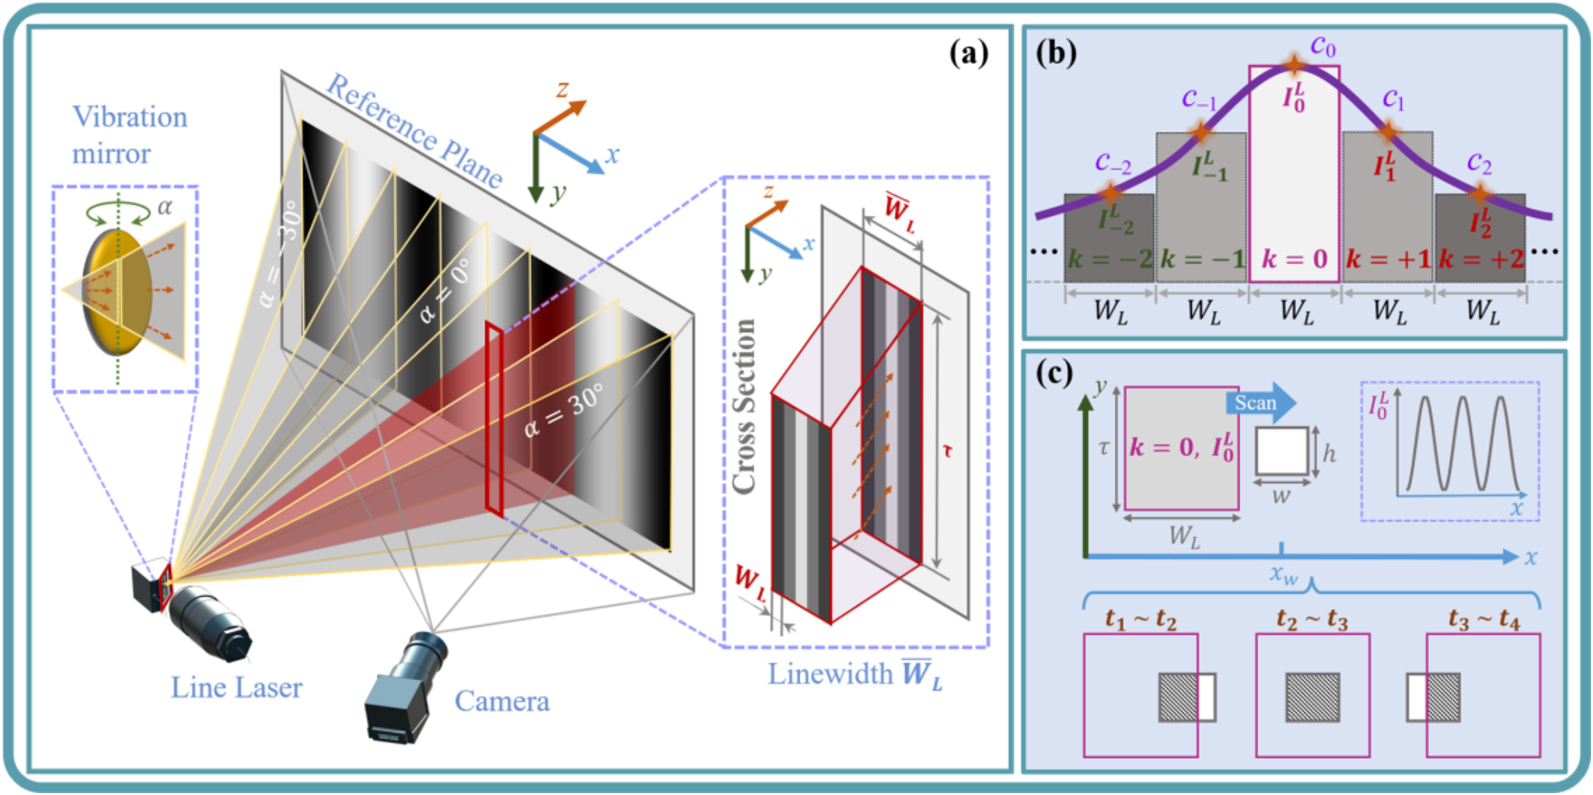
图 2. 激光束扫描中窗口平滑问题的建模。(a) 有限线宽激光在参考平面上的扫描过程;(b) 用分段方法近似描述线宽范围内的高斯光强分布;(c) 第 0 段扫过研究区域的过程。
3.2 分析与模型标定
窗口平滑模型揭示了线宽对条纹投影的两方面影响:1)降低调制光强;2)产生相移误差。本节基于所建立的模型展开深入分析。MEMS 投影前端不使用聚焦镜头,因此不存在镜头离焦问题,激光束扫描的窗口平滑效应便成为影响调制光强的主要因素。因此,对于给定的 MEMS 系统,本文将利用激光参数(例如线宽 \(W_L\) 和光强比例 \(c_k\))建立一种新的系统精度评估方法。直接测量线宽及其光强分布并不现实,因为线宽会随扫描位置 \(x\) 变化。因此,下面给出一种逐像素的模型标定方法。
线激光器在线宽范围内通常具有对称的类高斯光强分布。由光强分布的对称性 \(c_k=c_{-k}\),可得:
\[ \sum_{k=-k_{\max}}^{k_{\max}}c_k\sin\left(\frac{2k\pi W_L}{W_F}\right)=0. \tag{16} \]随后,式(15)中的衰减因子 \(\lambda\) 和相移误差 \(\delta_e\) 可进一步简化为:
\[ \lambda\approx\mathrm{sinc}\left(\frac{\pi W_L}{W_F}\right)\frac{\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k\cos\left(\frac{2k\pi W_L}{W_F}\right)}{\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k},\qquad\delta_e\approx0. \tag{17} \]线宽范围内的光强分布越对称,相移误差越小。此外,当窗口宽度 \(W_L/W_F=i/2\),\(i\in\mathbb{N}\) 时,相移误差 \(\delta_e\) 也等于零。特别地,\(W_L/W_F=0\) 时有 \(\delta_e=0\)。因此,减小相移误差有三种策略:1)减少条纹数;2)选用线宽较窄的激光器;3)使线宽范围内的光强分布更加对称。由于半导体激光器通常产生对称性良好的光束,相位误差 \(\delta_e\) 可忽略。因此,本文主要关注线宽对调制光强的影响。
在理想情况下,线宽趋于零且条纹宽度很大,于是 \(W_L/W_F\to0\)、\(\lambda\to1\)。此时调制光强不发生衰减,达到满幅值 \(B^c=A^c-\varepsilon\)。在实际情况下,\(W_L/W_F\neq0\) 使 \(\lambda<1\),调制光强衰减为 \(B^c=(A^c-\varepsilon)\times\lambda\)。图 3 直观展示了窗口宽度 \(W_L/W_F\) 与衰减因子 \(\lambda\) 的关系:在一定范围内,窗口越宽,衰减越严重。此外,衰减因子不受被测物体参数(如表面反射率)的影响。相较于调制光强,与被测物体无关是衰减因子的一项优势。由于衰减因子主要与激光参数有关,可将其视为系统参数。
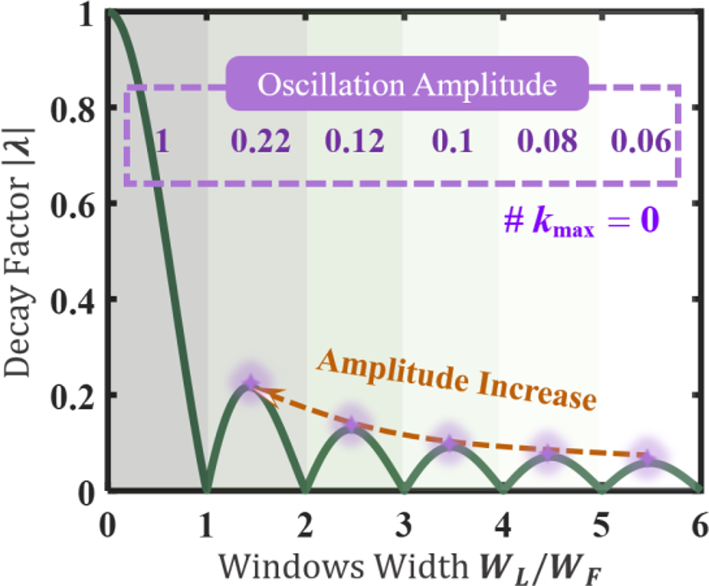
图 3. 窗口宽度与衰减因子的关系。为便于展示,将分段数设为 1,并绘出衰减因子的绝对值。
由于条纹数与条纹宽度有关,衰减因子也是条纹数的函数。将式(1)代入式(17),衰减因子 \(\lambda\) 与条纹数 \(f\) 的关系可表示为:
\[ \lambda(f)=\mathrm{sinc}\left(\frac{\pi W_L}{d\tan(\alpha_{\max})}f\right)\frac{\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k\cos\left(\frac{2k\pi W_L}{d\tan(\alpha_{\max})}f\right)}{\sum\limits_{k=-k_{\max}}^{k_{\max}}c_k}. \tag{18} \]在线宽分段方法中,分段数越多,窗口平滑模型越精确,但模型复杂度也会显著增加。综合考虑复杂度与精度,本文将分段数设为 5,即 \(k_{\max}=2\)。此时,式(18)可转化为:
\[ \begin{cases} \lambda(f)=\mathrm{sinc}(a_1f)\times\left(a_2+a_3\cos(2a_1f)+a_4\cos(4a_1f)\right)\\[6pt] a_1=\dfrac{\pi W_L}{d\tan(\alpha_{\max})},\quad a_2=c_0\Big/\sum\limits_{k=-2}^{2}c_k,\quad a_3=(c_1+c_{-1})\Big/\sum\limits_{k=-2}^{2}c_k,\quad a_4=(c_2+c_{-2})\Big/\sum\limits_{k=-2}^{2}c_k \end{cases} \tag{19} \]模型参数 \(a_1\)、\(a_2\)、\(a_3\)、\(a_4\) 包含激光参数(即线宽 \(W_L\) 和光强比例 \(c_k\)),可按以下方式逐像素标定:在额定投影距离处放置白色平面,并向其投射不同条纹数的相移图案。对于 \(N\) 步相移法,背景光强与调制光强可计算为:
\[ \begin{cases} A^c=\dfrac{1}{N}\sum\limits_{n=0}^{N-1}I_n\\[8pt] B^c=\dfrac{2}{N}\sqrt{\left[\sum\limits_{n=0}^{N-1}I_n\sin(2n\pi/N)\right]^2+\left[\sum\limits_{n=0}^{N-1}I_n\cos(2n\pi/N)\right]^2} \end{cases} \tag{20} \]标定在暗环境中进行,因此 \(\varepsilon=0\)。在这种情况下,根据式(15),衰减因子可由 \(\lambda=A^c/B^c\) 计算。由此可获得多组测量数据 \(\{\lambda,f\}\)。利用这些数据和最小二乘法,可标定式(19)中的参数 \(a_1\)、\(a_2\)、\(a_3\)、\(a_4\)。各参数的初值可依据线宽范围内的光强分布设定。
对于 DLP 投影仪,镜头离焦会使调制光强衰减。镜头离焦模型中的衰减为[57-59]:
\[ \lambda_G(f)=b_1e^{-b_2f^2}, \tag{21} \]其中,\(b_1\) 为比例系数,\(b_2\) 与 DLP 投影仪的镜头离焦程度有关。MEMS 投影仪前端不需要聚焦镜头,因此不存在镜头离焦问题,DLP 的镜头离焦模型不适合描述 MEMS 投影仪的调制光强衰减。式(19)表明,窗口平滑模型基于激光参数建立,因此具有可解释性,且专门适用于 MEMS 系统。
调制光强衰减意味着对比度降低,进而导致相位恢复不准确。过去为简化分析,常将随机噪声视为零均值、具有给定标准差的加性高斯噪声。然而,部分噪声可能并非高斯噪声,例如散粒噪声和相对强度噪声(RIN)。近期,Lv 和 Qian 提出了非高斯噪声模型,可量化各种噪声对相位误差标准差的影响[46]:
\[ \sigma_\phi=\sqrt{\frac{2}{N}}\frac{C_n+KA^c}{B^cf}, \tag{22} \]其中,\(N\) 为相移步数,\(K\) 为总增益,\(C_n\) 为光子转移曲线(PTC)中的常数。条纹数 \(f\) 越大,窗口宽度 \(W_L/W_F\) 越大,从而使调制光强降低。将 \(B^c=(A^c-\varepsilon)\lambda\) 和式(19)代入式(22),以衰减因子 \(\lambda\) 替换调制光强 \(B^c\),即可得到一种利用激光参数 \(a_1\)、\(a_2\)、\(a_3\)、\(a_4\) 评估给定 MEMS 系统精度的新方法:
\[ \sigma_\phi=\sqrt{\frac{2}{N}}\frac{C_n+KA^c}{(A^c-\varepsilon)\,\mathrm{sinc}(a_1f)\times\left(a_2+a_3\cos(2a_1f)+a_4\cos(4a_1f)\right)f}. \tag{23} \]总体而言,窗口平滑模型为实现高性能 MEMS 三维重建提供了两点关键认识:
1)线宽的窗口平滑效应本质上通过减小衰减因子 \(\lambda\) 来降低相位精度。虽然增大输入激光功率能够提高调制光强,但受相机动态范围限制,这样做可能导致过曝。此外,背景光强 \(A^c\) 也会随输入功率增大,进而使式(23)的分子增大。相比之下,制造超窄线宽激光器并优化线宽内的光强分布,可以从根本上提高相位精度,因为它们只会增大式(23)的分母。
2)条纹数增加时,窗口平滑效应增强。一方面,在保证相位展开正确的前提下,多频展开理论表明,较大的条纹数有利于减小相位误差;另一方面,较大的条纹数会使调制光强衰减,反而增大相位误差。窗口平滑模型揭示了调制光强与条纹数之间的矛盾,因此有必要设计最优条纹数标定算法。
3.3 最优条纹数标定算法
三维坐标由最高条纹频率下的相位映射得到。最高条纹频率下的相位误差标准差决定了坐标误差的标准差。可利用已知的激光模型参数 \(a_1\)、\(a_2\)、\(a_3\)、\(a_4\),按以下方式标定最高条纹频率所对应的最优条纹数。
式(23)中基于激光参数的精度评估方法表明,应最大化 \(\lambda(f)\times f\),以减小给定 MEMS 系统的相位误差。因此,设计目标函数 \(Q(f)\) 为:
\[ Q(f)=\mathrm{sinc}(a_1f)\times\left(a_2+a_3\cos(2a_1f)+a_4\cos(4a_1f)\right)f. \tag{24} \]此外,为减小线宽内光强分布不对称所产生的相移误差 \(\delta_e\),最优条纹数应尽可能满足 \(W_L/W_F=i/2\),\(i\in\mathbb{N}\)(即 \(2a_1f/\pi\in\mathbb{N}\))。窗口平滑模型逐像素建立,且模型参数 \(a_1\)、\(a_2\)、\(a_3\)、\(a_4\) 随工作距离 \(d\) 变化。因此,需要在各工作距离处逐像素进行模型标定,再通过最大化目标函数 \(Q(f)\),标定各工作距离下各像素的最优条纹数,最后以它们的平均值作为最终最优条纹数。
图 4 展示了最优条纹数标定流程。需要指出,三维重建系统的测量空间通常与相机镜头的合焦空间重合。此时,调制光强主要受投影仪的窗口平滑效应影响,而不是相机镜头离焦。算法主要步骤如下:
步骤 1:用白板获取测量数据 \(\{\lambda,f\}\),拟合式(19),标定每个像素的参数 \(a_1\)、\(a_2\)、\(a_3\)、\(a_4\)。
步骤 2:通过最大化目标函数,搜索每个像素的最优条纹数。
步骤 3:计算所有像素最优条纹数的平均值。
步骤 4:在测量空间内沿投影仪 z 轴移动白板,重复上述步骤,直至遍历整个测量空间。
步骤 5:计算所有位置最优条纹数的平均值,作为最终的最优条纹数。
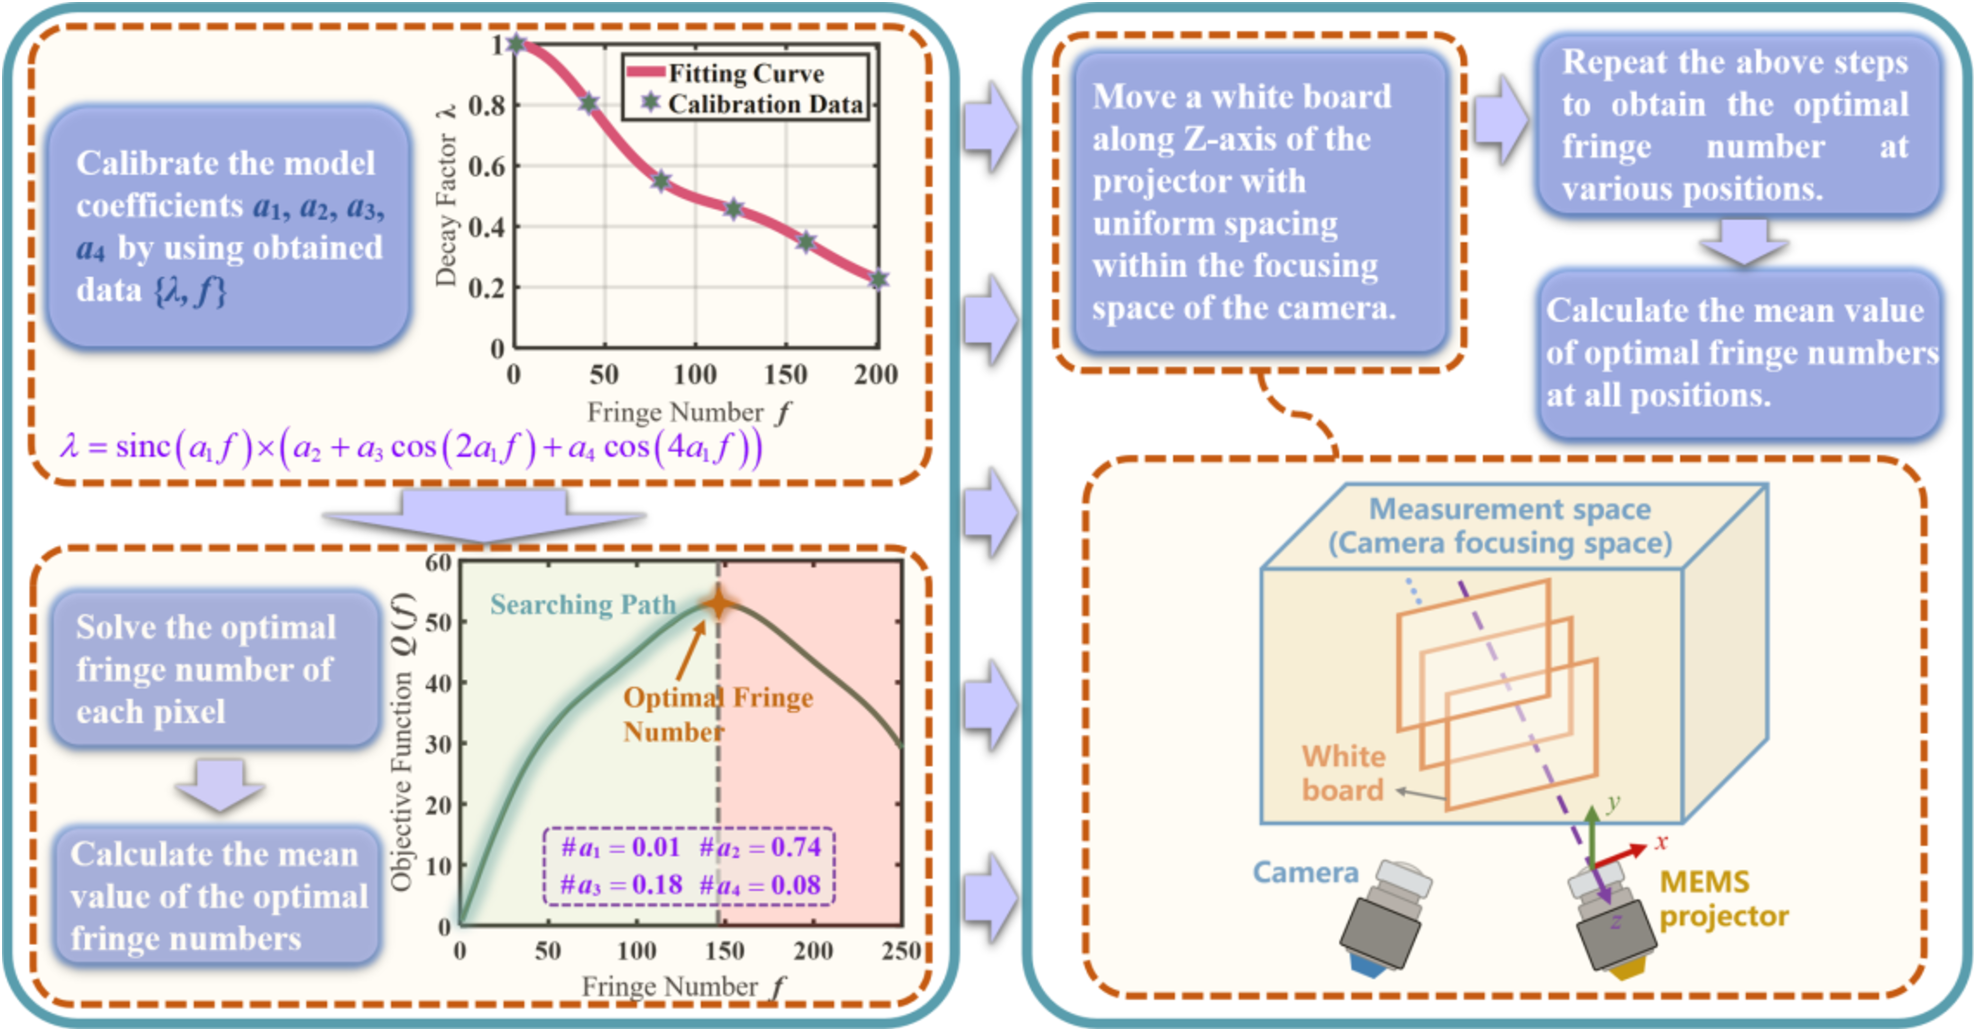
图 4. 最优条纹数标定方法的流程图。
4. 实验
本节通过一系列实验,验证窗口平滑效应的存在、窗口平滑模型的精度,以及最优条纹数标定算法的有效性。采用两种激光线宽开展对照实验。所有实验中,当工作距离在 200 mm 至 300 mm 之间时,窄线宽约为 0.3 mm,宽线宽约为 0.6 mm。除非另有说明,实验默认使用窄线宽,并将总分段数设为 5。
实验在自主研制的 MEMS-FPP 系统上开展。如图 5 所示,系统由投影模块、相机采集模块和 FPGA 控制模块组成。相机(大恒 MER-160)的分辨率为 1440 × 1080。基于单轴 MEMS 微振镜的自研投影仪分辨率为 4800 × 1,确保投射高频正弦条纹时具有较高的正弦采样率。振镜谐振频率为 1150 Hz,对应 8 位投影图案的投影速度为 2300 帧/秒。线激光器的最大功率为 100 mW,波长为 450 nm。
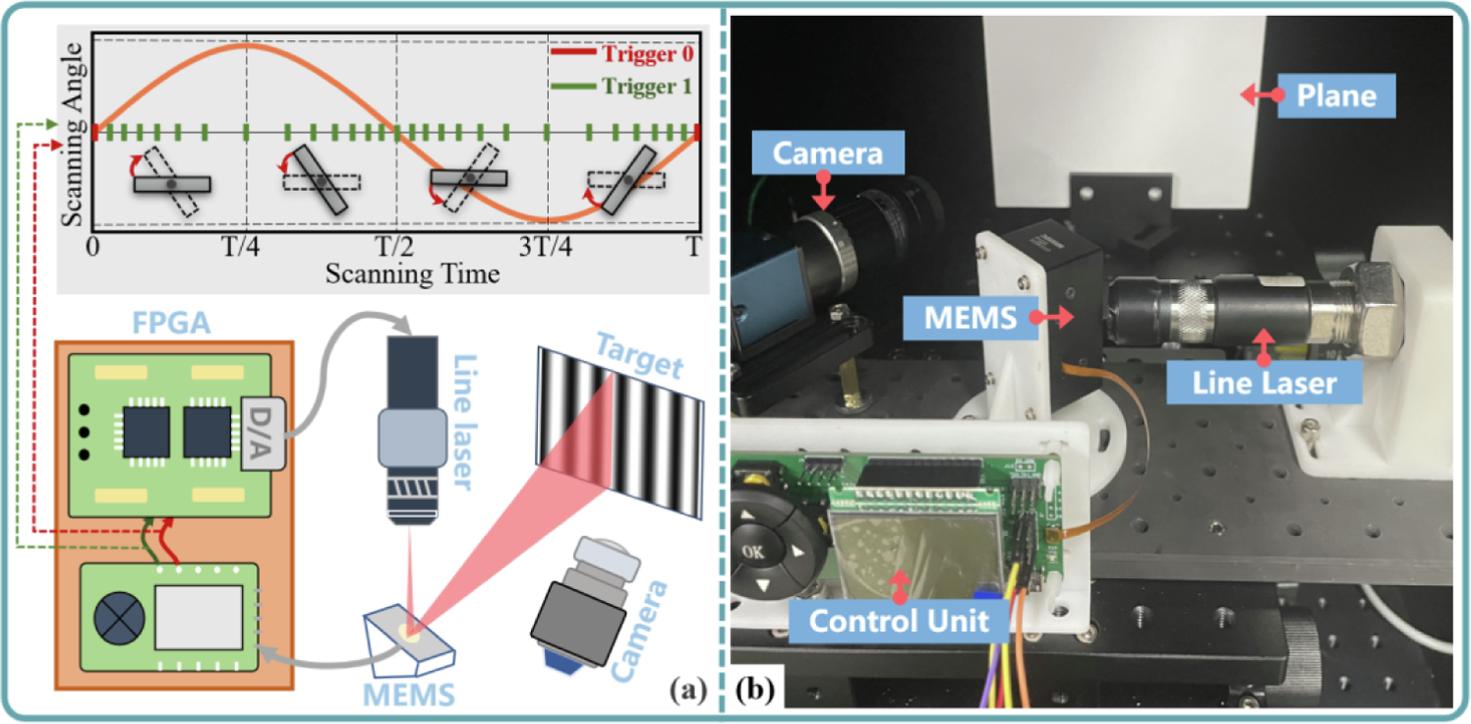
图 5. 自主研制的 MEMS-FPP 系统。(a) 原理示意图;(b) 实物系统。
4.1 窗口平滑效应验证
窗口平滑效应的强弱与窗口宽度密切相关,窗口宽度是线宽与条纹宽度之比。因此,设计两类对照实验:一类改变激光线宽;另一类通过改变投影图案中的条纹频率来改变条纹宽度。两种线宽分别为 0.3 mm 和 0.6 mm。低、中、高频对应的条纹数分别为 20、50 和 80。实验对象为白色平面靶标。
图 6(a) 展示了不同激光线宽和条纹宽度下采集的条纹图案。一方面,条纹频率越高,条纹宽度越小,窗口宽度越大,因此窗口平滑效应随条纹频率升高而增强。另一方面,激光线宽越宽,窗口宽度越大,窗口平滑效应也越强。总体而言,在总曝光时间和输入激光功率固定时,窄线宽与低条纹频率有利于产生调制光强较高的条纹。此外,正弦波的波谷比波峰更平滑,这是因为相机噪声水平与图像光强成正比[46]。
分别投射不同激光线宽和条纹宽度下的 6 步相移图案。相移法可逐像素求解,因此能够分别计算每个像素的背景光强与调制光强。图 6(b) 展示了计算得到的各像素光强及全体像素的平均值。三种条纹宽度与两种激光线宽组合,共得到六组实验结果。结果表明,激光线宽与条纹宽度仅影响调制光强,不影响背景光强。条纹宽度越小或激光线宽越大,窗口平滑效应越明显,调制光强越低。图 6(a) 与图 6(b) 的实验结果一致,验证了激光线宽引起的窗口平滑效应。
采用 6 步相移与多频相结合的方法,求解截面上的绝对相位,结果如图 6(c) 所示。为放大绝对相位差异,图 6(d) 展示了 u = 800 至 u = 810 像素处的归一化绝对相位。将相位归一化到 [0, 2π],可更清楚地比较不同条纹频率的影响。被测对象为平面,因此真实相位应为平滑直线。图 6(d) 表明,窄线宽具有较高的调制光强,其相位直线性优于宽线宽。这验证了较窄线宽可通过减弱窗口平滑效应来提高相位精度。理想情况下,不同条纹频率的归一化绝对相位应重合。但实际线宽内的光强分布不可能完全对称。根据窗口平滑模型,这种不对称会使不同条纹频率产生不同的相移误差。图 6(d) 的实验结果证明了这种相位偏移现象的存在。
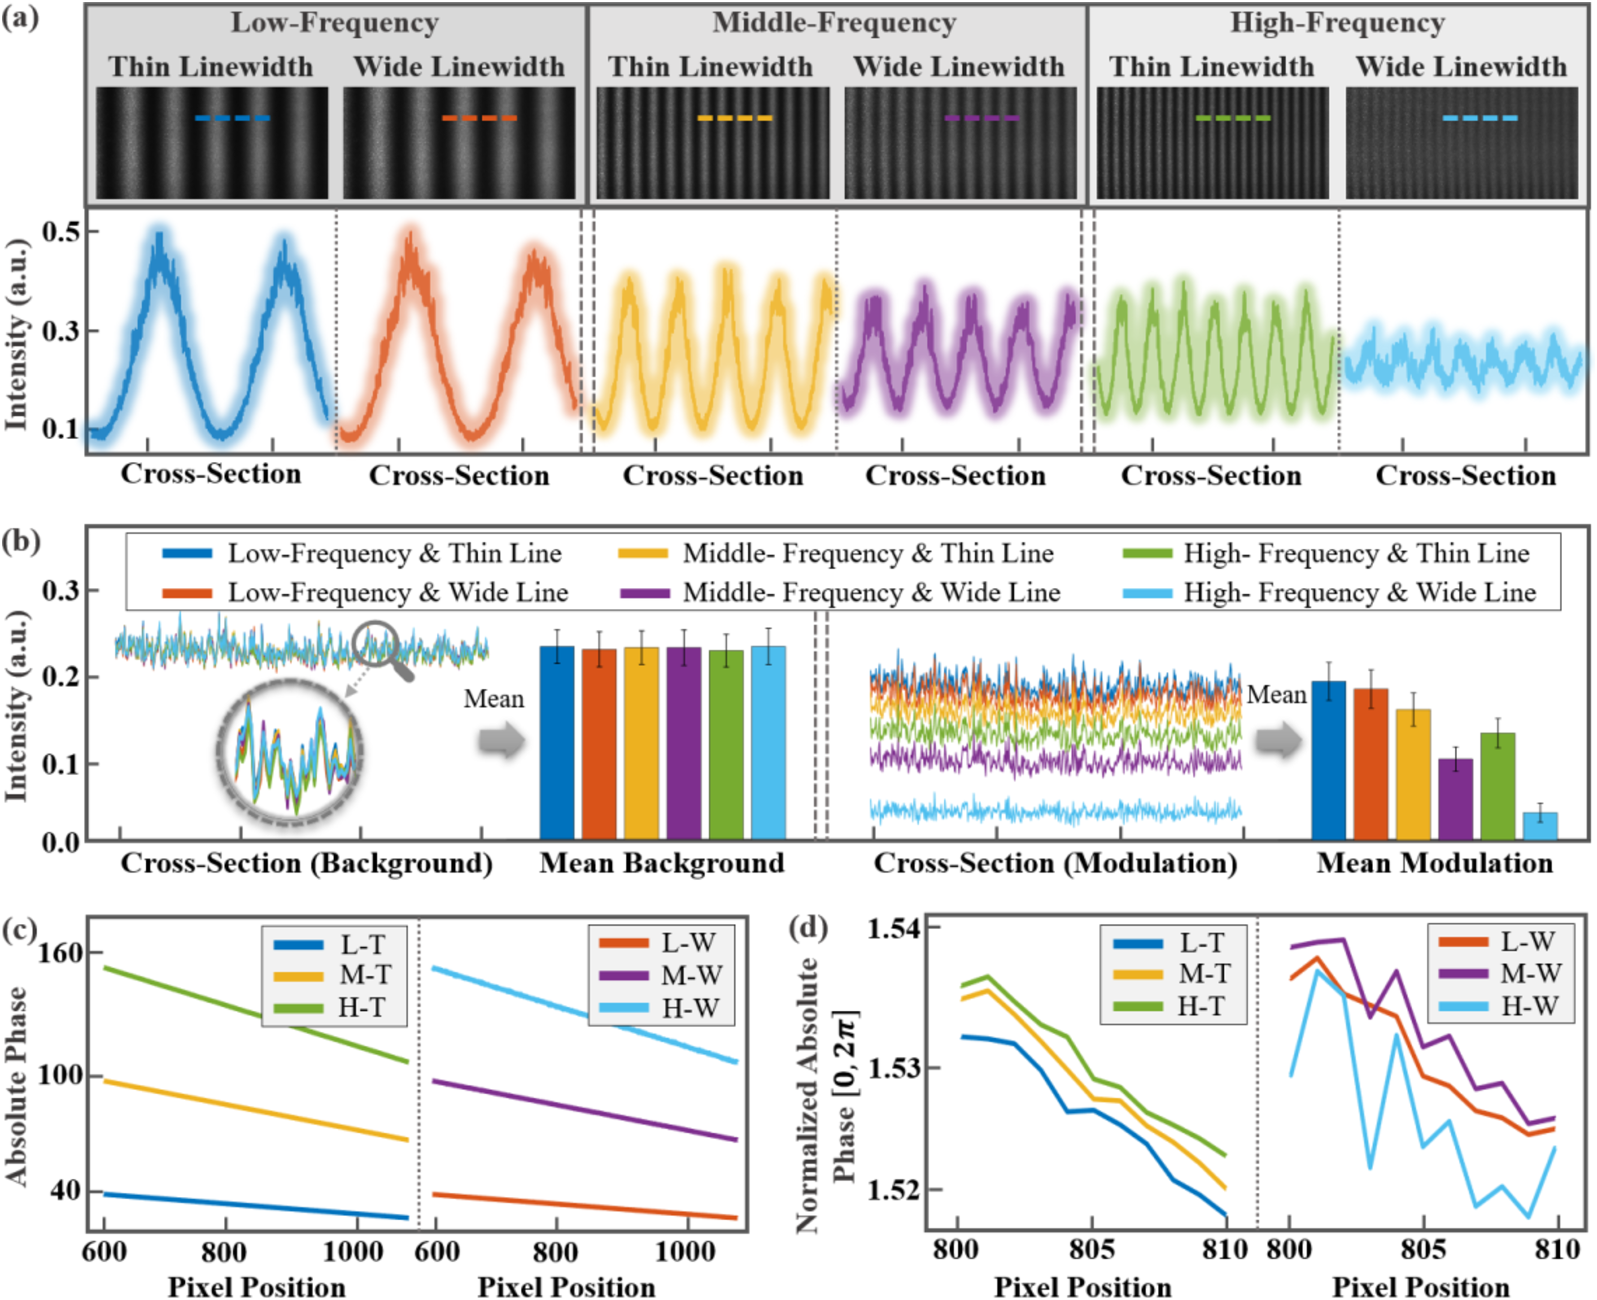
图 6. 窗口平滑效应的对照实验:分别改变激光线宽和条纹频率。(a) 采集的条纹图案及截面灰度;(b) 截面的背景光强与调制光强;(c) 截面的绝对相位。图例中 L、M、H、T、W 分别表示低频、中频、高频、窄线宽和宽线宽;(d) u = 800 至 810 像素处的归一化绝对相位。
4.2 窗口平滑模型验证
通过模型标定实验验证窗口平滑模型的精度。模型参数主要指衰减因子中的 \(a_1\)、\(a_2\)、\(a_3\)、\(a_4\)。为便于计算衰减因子,标定过程须在暗环境中进行。以白板为投影目标,采用最小二乘法拟合模型。条纹数依次为 1、5、20、40、60、80、100、120、140、160、180 和 200。相位恢复采用 6 步相移与多频相结合的方法。
图 7(a) 展示了四个系数 \(a_1\)、\(a_2\)、\(a_3\)、\(a_4\) 的拟合结果。由于采用逐像素标定,整幅图像中的像素并不共享同一组参数。标定结果用四个二维矩阵表示,每个矩阵与图像尺寸相同。根据图 7(a) 的标定结果,绘出图 7(b) 所示的四个参数的频数分布直方图。直方图表明,由于模型逐像素建立,不同相机像素具有不同的模型参数。图 7(c) 为标定结果的箱线图。\(a_2>a_3>a_4\) 表明线宽中心的光强大于边缘光强,与高斯激光束的特征一致。为进一步说明模型的高精度,图 7(d) 用拟合残差绝对值的均值量化模型拟合误差。所有像素的平均拟合误差为 0.019,最大拟合误差小于 0.048。相对于衰减因子的取值范围,模型拟合误差很小,证明窗口平滑模型具有较高精度。图 7(e) 使用像素 (300, 300) 处的同一组测量数据,对比传统镜头离焦模型与窗口平滑模型的拟合结果。镜头离焦模型采用高斯函数曲线拟合数据。显然,测量数据在关键点前后的变化趋势与高斯曲线不一致。因此,将传统镜头离焦模型用于投影前端不存在镜头离焦的 MEMS 系统时,不仅缺乏物理可解释性,拟合精度也较低。而具有物理可解释性的窗口平滑模型与测量数据一致。
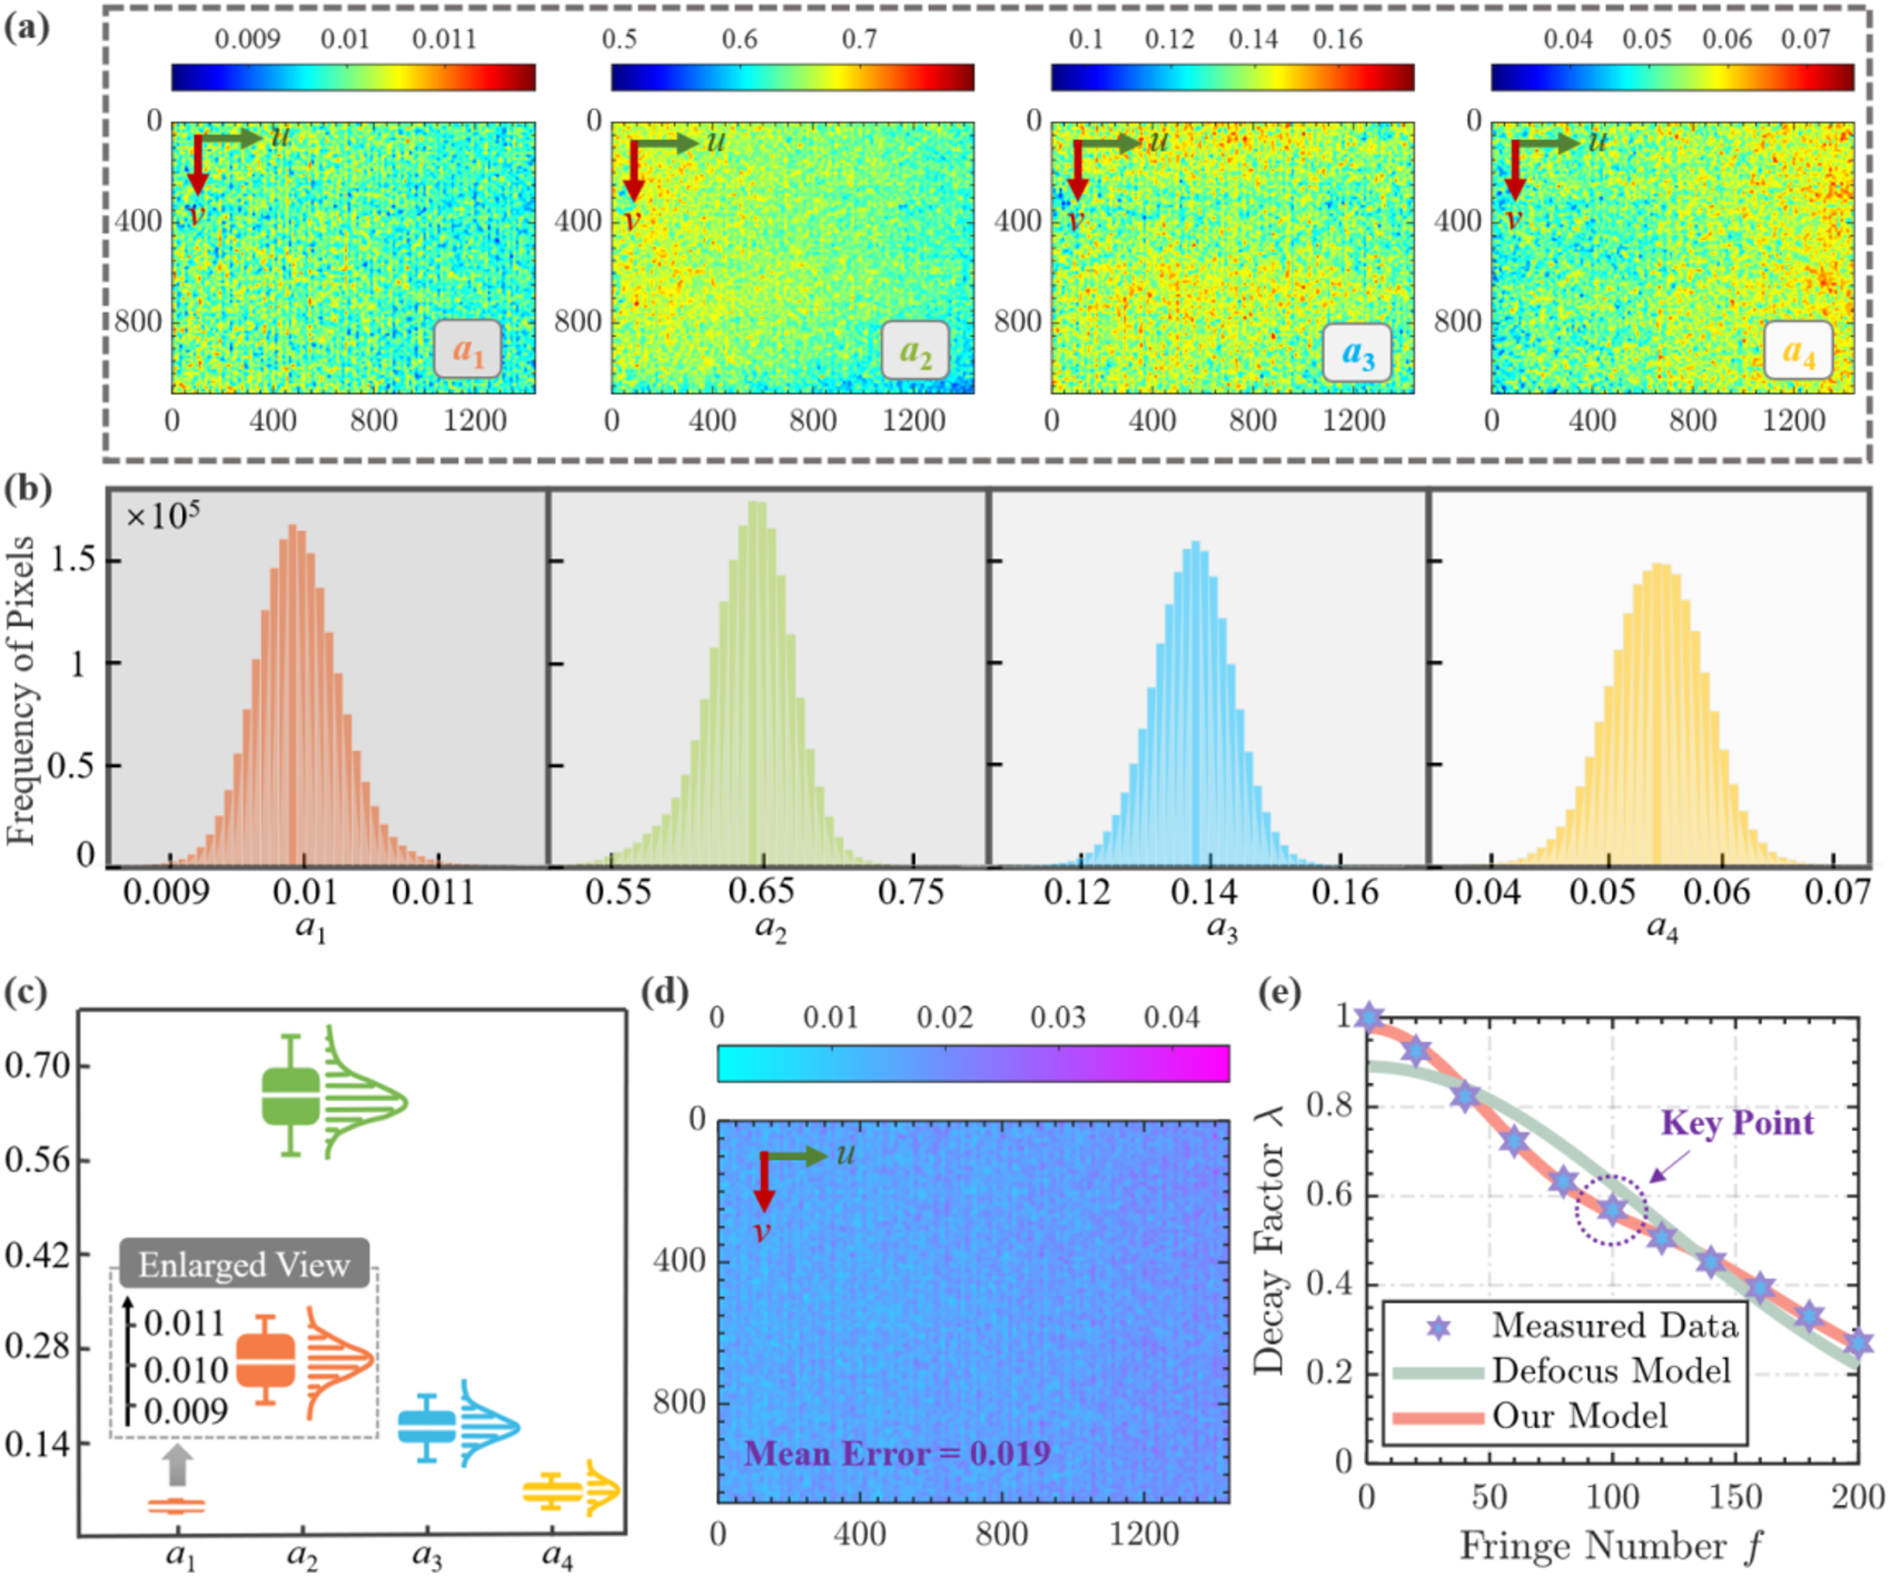
图 7. 窗口平滑模型标定结果。(a) 衰减因子中四个系数的标定结果,二维图像中每个像素均有一组系数;(b) 四个系数的频数分布直方图;(c) 全体像素标定结果的箱线图;(d) 拟合残差图;(e) 使用像素 (300, 300) 处的测量数据,对比镜头离焦模型与本文模型的拟合结果。
为进一步验证模型对 MEMS-FPP 系统的适用性,在三种投影距离(\(d=200\)、250、300 mm)和两种线宽(窄、宽)组合下,对两种模型的拟合精度进行比较。如表 1 所示,窗口平滑模型的精度显著优于传统镜头离焦模型,且在不同配置下均保持较高精度。这表明所提模型确实适用于 MEMS 系统。
表 1. 模型拟合误差比较。
| 方法 | d = 200 mm | d = 250 mm | d = 300 mm | 均值 ± 标准差 | |||
|---|---|---|---|---|---|---|---|
| 窄线宽 | 宽线宽 | 窄线宽 | 宽线宽 | 窄线宽 | 宽线宽 | ||
| 镜头离焦模型 | 0.053 | 0.042 | 0.045 | 0.039 | 0.046 | 0.037 | 0.044 ± 0.006 |
| 本文模型 | 0.020 | 0.019 | 0.019 | 0.018 | 0.019 | 0.017 | 0.019 ± 0.001 |
通过实验研究窗口平滑模型的精度与线宽分段数的关系。实验中 \(k_{\max}\) 分别取 0、1、2、3、4、5,对应分段数为 1、3、5、7、9、11。图 8(a) 展示了不同分段数下的模型拟合结果。“Our model-1”表示分段数为 1 的模型,根据窗口平滑理论,其表达式为 \(\lambda(f)=a_2\times\mathrm{sinc}(a_1f)\)。该模型的拟合曲线与传统镜头离焦模型的钟形拟合曲线相似。从这一角度看,DLP 镜头离焦模型可视为窗口平滑模型的一种特例,从而验证所提模型的普适性。显然,简单的钟形曲线不足以匹配测量数据的复杂变化趋势。相比之下,分段数较多的窗口平滑模型具有更好的拟合效果。图 8(b) 展示了不同分段数对应的模型拟合误差。随着分段数增加,拟合误差减小;但分段数过多会导致模型复杂、参数数量过多,进而增大拟合误差。为降低模型复杂度,建议将分段数设为 5。
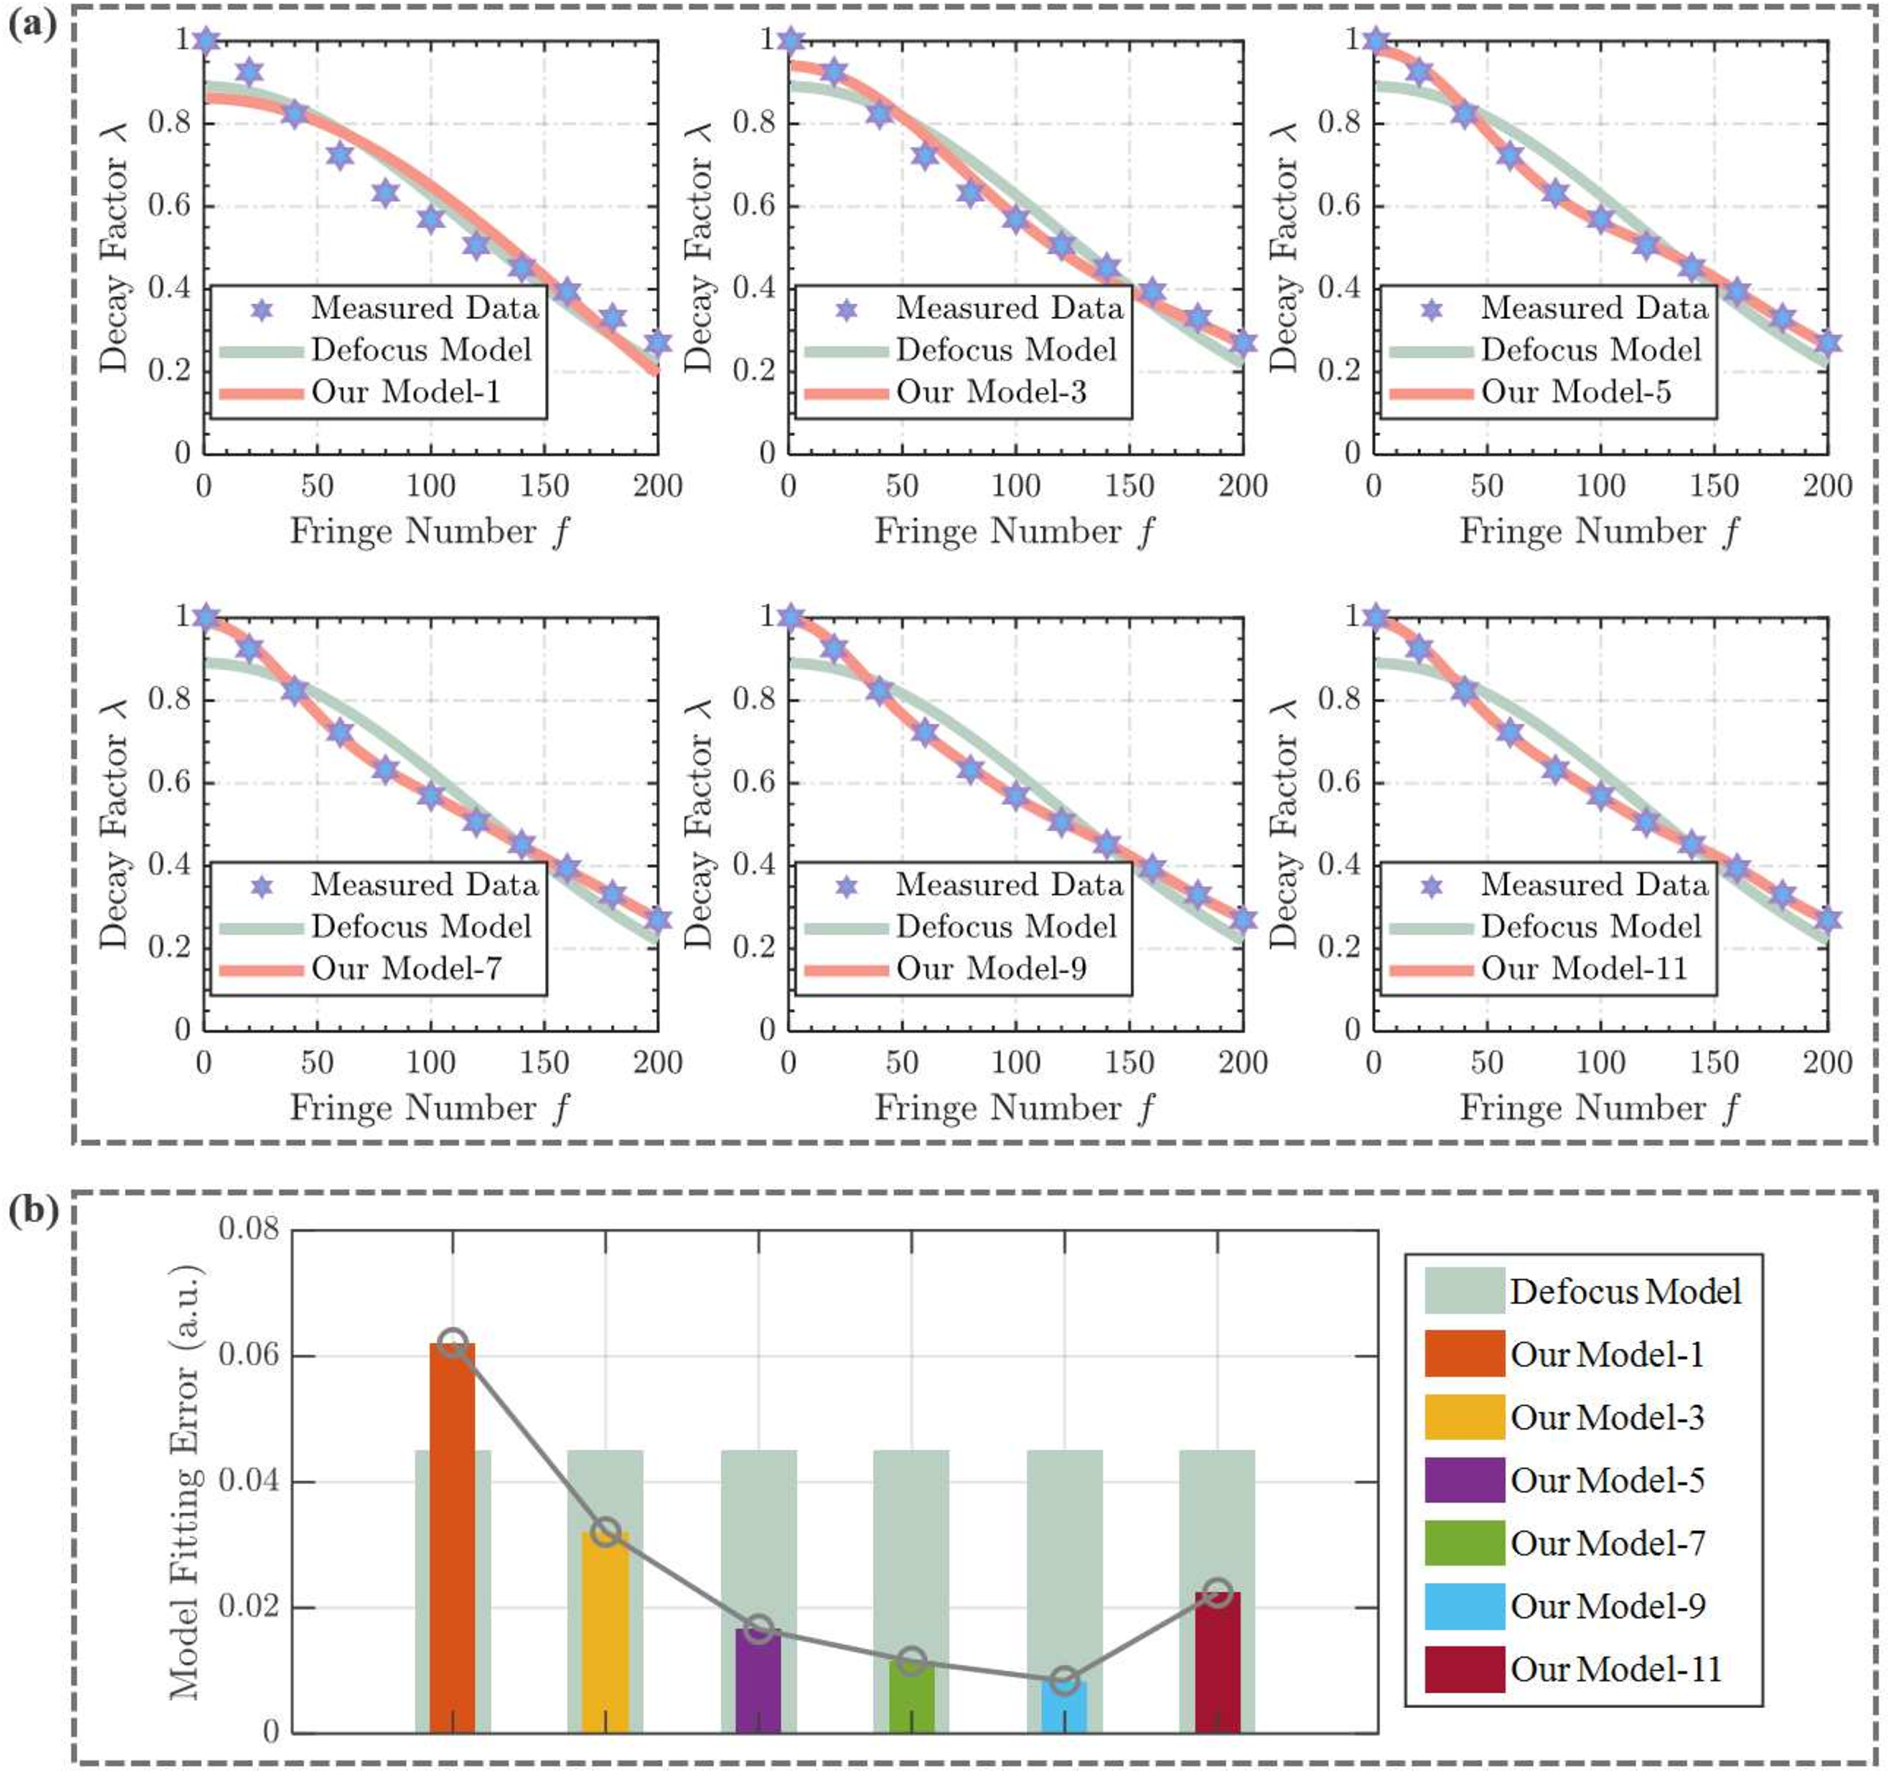
图 8. 模型拟合精度与分段数的关系。“Our Model-i”表示分段数为 i 的窗口平滑模型,并以 DLP 镜头离焦模型作为参照。(a) 像素 (300, 300) 处不同分段数的窗口平滑模型拟合结果;(b) 全体像素平均模型拟合误差的比较。
4.3 最优条纹数标定算法验证
完成窗口平滑模型标定后,对给定系统进行最优条纹数标定实验。根据逐像素标定得到的模型参数,可绘制每个像素的目标函数,再据此搜索各像素的最优条纹数。图 9(a) 以像素 (300, 300) 为例,展示其目标函数及最优条纹数。图 9(b) 给出全部像素最优条纹数的频数分布直方图。在整个测量空间(\(d=220\) 至 280 mm)内,最优条纹数的平均值为 88,因此将 88 作为该系统最高条纹频率所对应的最终最优条纹数。根据线激光束的传播特性[60],线宽同时与投影距离 \(d\) 和像素位置有关。此外,条纹宽度与投影距离 \(d\) 成正比。因此,窗口平滑模型的逐像素参数会随投影距离 \(d\) 和像素位置略有变化,最优条纹数也相应随工作距离和像素位置变化。图 9(c) 所示实验结果与理论推测一致。
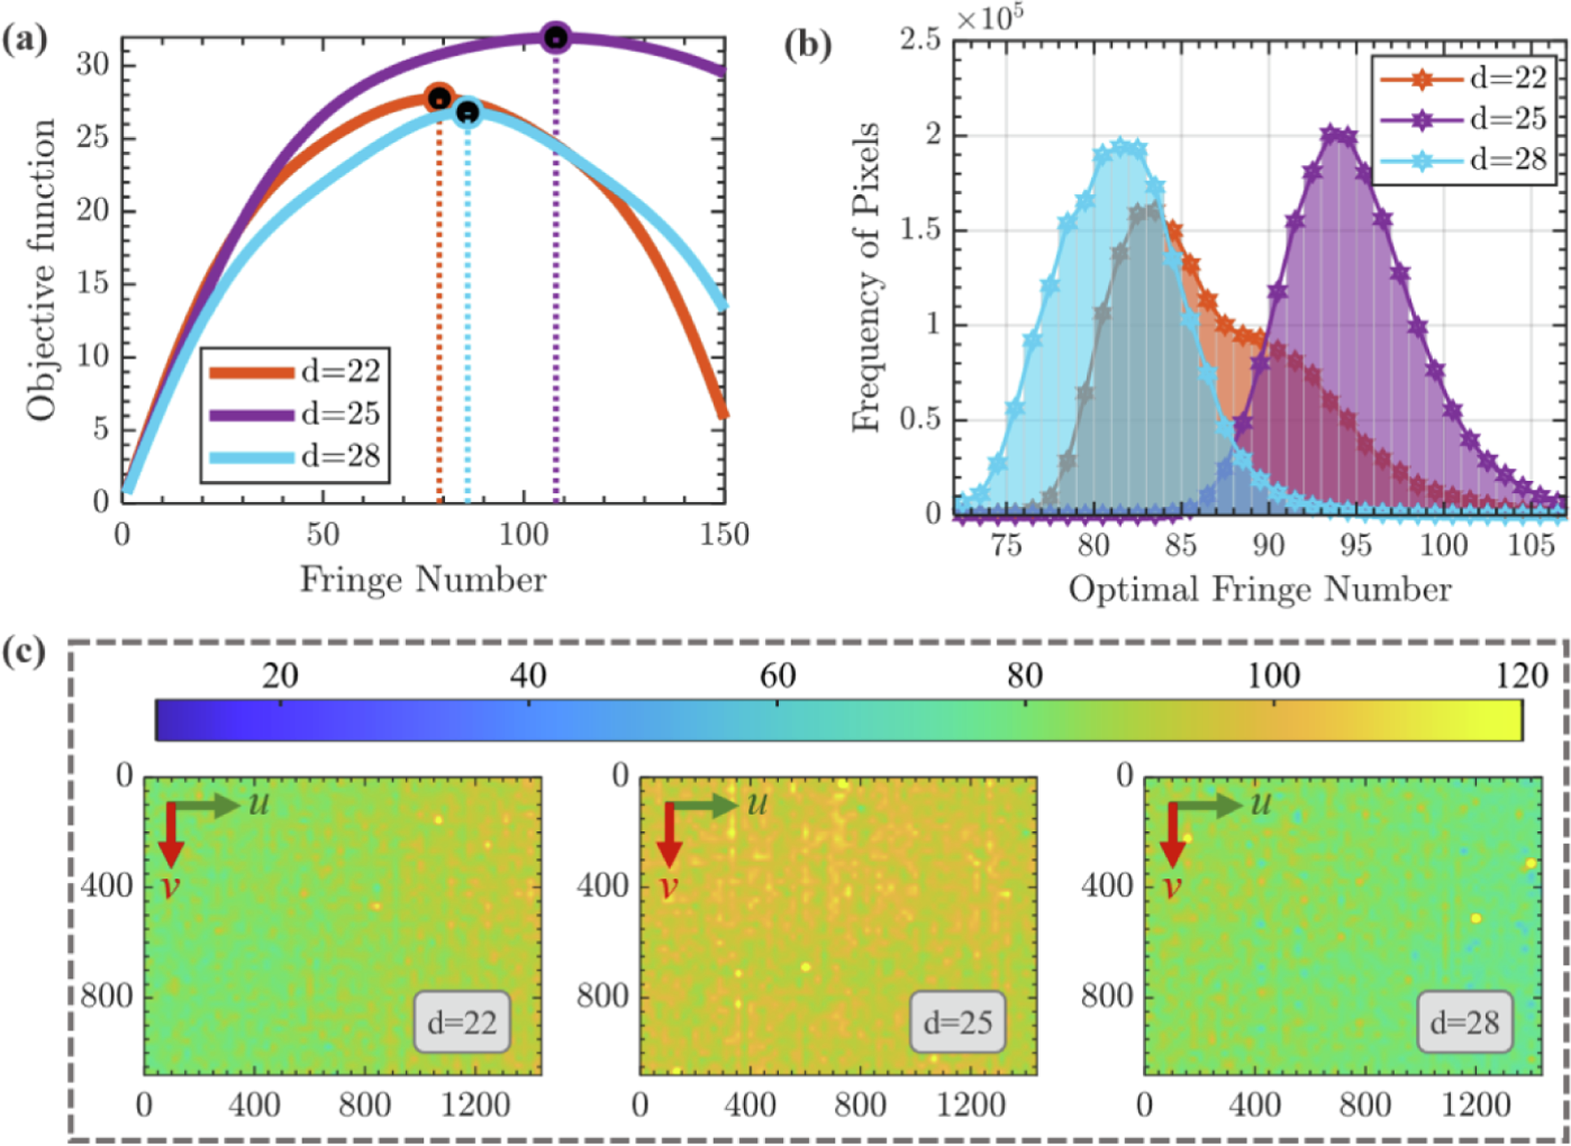
图 9. 三种工作距离(d = 220、250、280 mm)下的最优条纹数。(a) 像素 (300, 300) 处最优条纹数的确定;(b) 全体像素最优条纹数的频数分布直方图;(c) 二维图像中每个像素的最优条纹数。
为验证最优条纹数标定算法的有效性,对具有复杂表面的物体开展相位测量实验。图 10(a) 展示被测物体照片,图 10(b) 展示条纹数 \(f=88\) 时的投影结果,图 10(c) 为从背景中提取被测物体的掩膜。\(f=88\) 时的包裹相位和绝对相位分别见图 10(d)、(e)。绝对相位归一化到 [0, 2π],相位误差用两次测量的重复性误差量化。实验依次采用最高条纹数 \(f=4\)、20、40、60、88、110、130、150 和 170(对应各自的最高条纹频率)进行测试,其中 88 为本文方法选出的条纹数。实验全过程保证多频相位展开正确。图 10(f) 比较不同最高条纹数下的相位误差,图 10(g) 汇总全体像素的平均相位误差。可见,当 \(f=88\) 时,相位误差最小。这验证了最优条纹数标定算法的有效性。
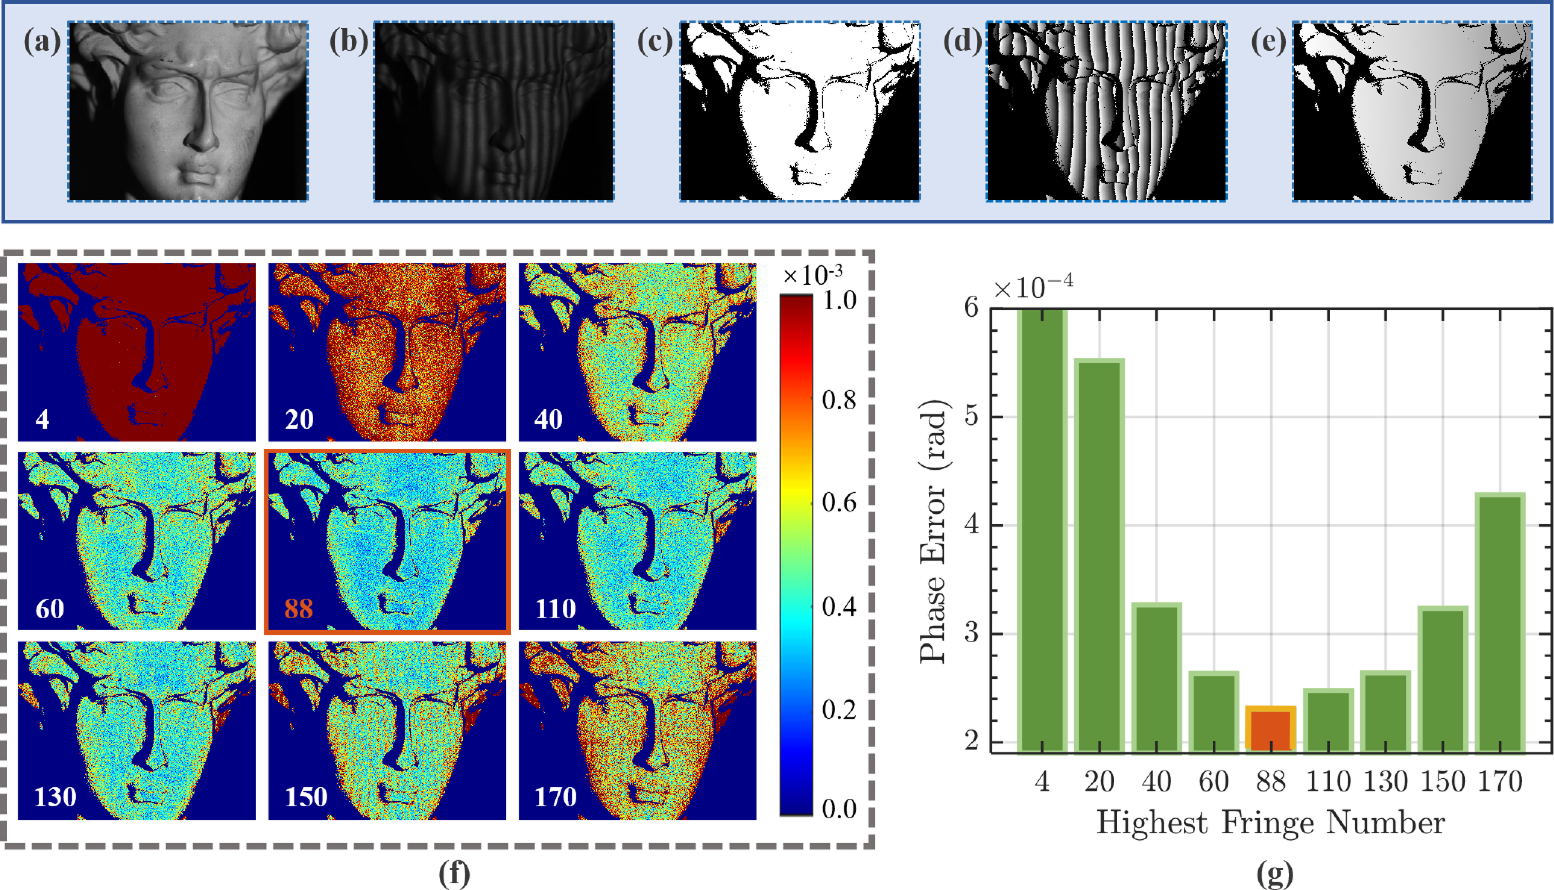
图 10. 通过相位恢复实验验证最优条纹数。(a) 物体照片;(b) 采集的条纹图案;(c) 掩膜图像;(d) 包裹相位;(e) 绝对相位;(f) 最高条纹数 f = 4、20、40、60、88、110、130、150、170 时的相位误差图;(g) 全体像素的平均相位误差。
通过三维重建实验验证最优条纹数标定算法对重建精度的改善。图 11(a) 展示三种不同反射率的投影目标。图 11(b) 给出条纹数 \(f=88\) 时的重建结果,此时相位误差标准差最小,并提高了重建系统的空间分辨率。因此,被测物体的细节能够得到良好重建。通过计算两次测量之间的重复性误差,量化重建误差。图 11(c) 展示不同最高条纹数下的重建误差。三维坐标由最高频率的绝对相位映射得到。由于前述实验已验证 \(f=88\) 能获得最高相位精度,理论上该条纹数也应具有最高重建精度。结果表明,对于反射率不同的各类被测物体,\(f=88\) 始终对应最低重建误差,说明最优条纹数不受反射率影响。本文方法在三维重建中的有效性得到验证。
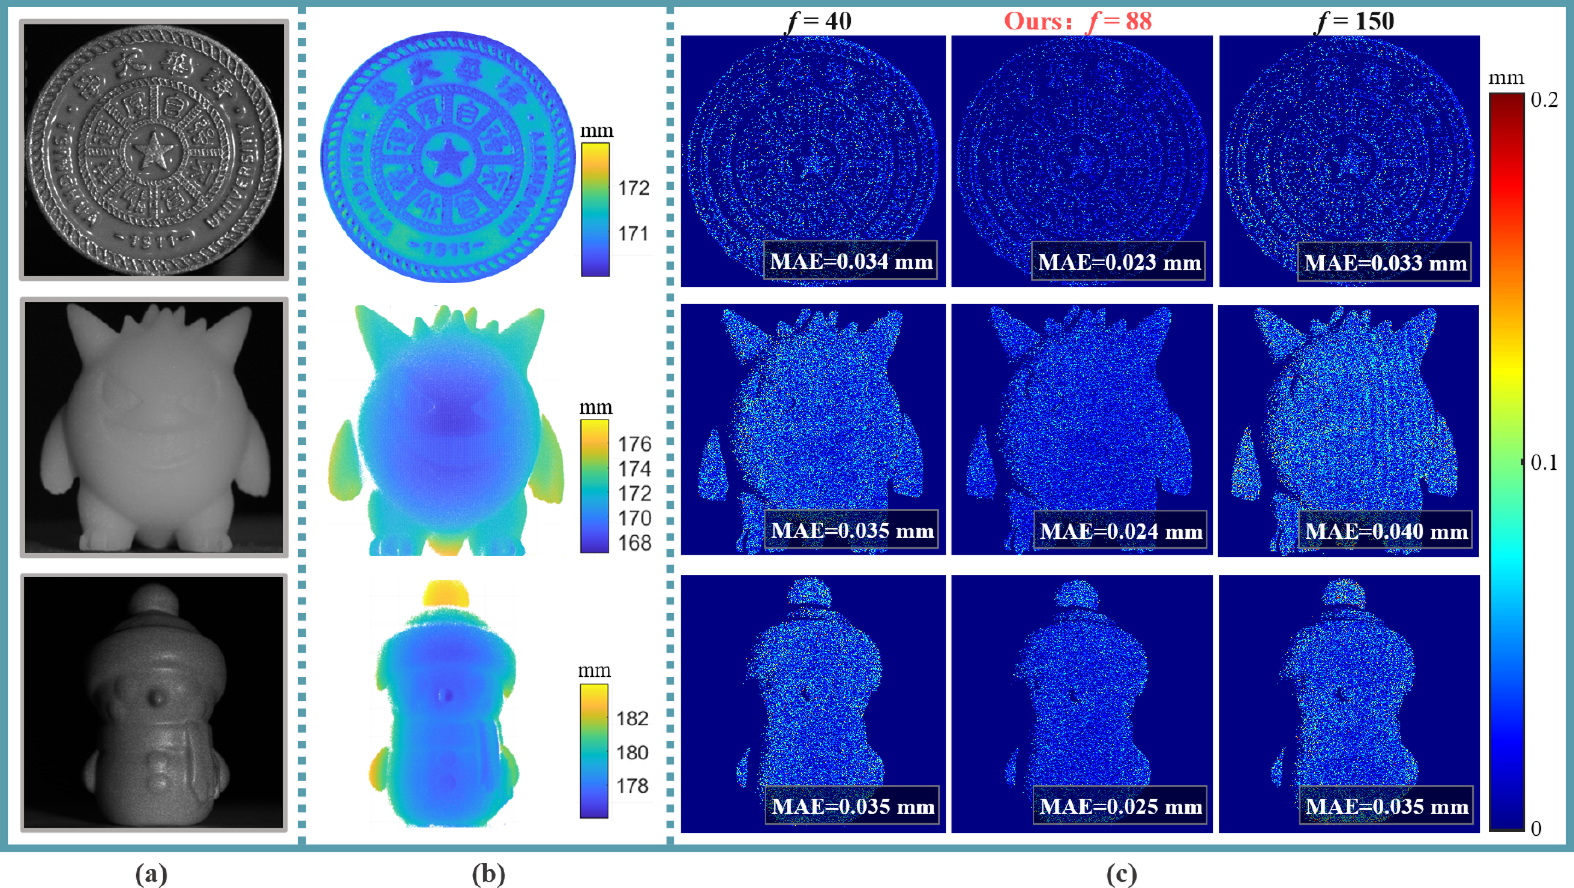
图 11. 通过三维重建实验验证最优条纹数。(a) 物体照片;(b) 三维重建结果;(c) 不同最高条纹数下的重建误差。
5. 结论
凭借连续光场、高速度、小体积、低成本和大景深等优势,基于 MEMS 微振镜的三维重建被认为极具发展前景。线激光器作为系统的唯一光源,其对 FPP 的影响机制仍不明确。本文首次提出了激光束扫描的窗口平滑模型,揭示线激光器的线宽及非对称光强分布对 FPP 的影响。衰减因子量化了窗口平滑导致的调制光强衰减程度;它由激光参数(如线宽和光强分布)决定,与被测物体表面反射率无关。对于给定系统,本文提出利用激光参数进行系统评估的新方法,并基于窗口平滑理论提出最优条纹数标定方法,以最小化相位误差的标准差。实验结果验证了所提方法的有效性。与 DLP 投影仪不同,MEMS 投影仪前端不使用聚焦镜头,不存在镜头离焦问题,因此窗口平滑效应成为影响条纹对比度的主要因素。相比 DLP 的镜头离焦模型,窗口平滑模型是首个专门面向 MEMS 系统的可解释模型。该模型填补了 MEMS 重建系统中光源影响机制的理论空白,为实现高性能重建提供了新的理论认识。
窄线宽能够通过改善衰减因子显著提高相位精度,为 MEMS 三维重建技术的发展提供了新思路。因此,我们今后的工作将聚焦于利用衍射光学元件(DOE)和孔径光阑获得超窄线宽。我们相信,通过改进上游系统硬件,这些工作将有助于突破三维重建的技术瓶颈。
CRediT 作者贡献声明
Min Han:初稿撰写、可视化、验证、方法设计、概念构思。Hao Jiang:验证、方法设计。Fengxiao Lei:验证。Yibo Xing:验证。Xiaohao Wang:指导、资源提供、项目管理、经费获取。Xinghui Li:指导、项目管理、方法设计、经费获取。
利益冲突声明
作者声明,不存在任何已知的、可能影响本文所述研究工作的竞争性经济利益或个人关系。
数据可用性
相关数据可应请求提供。
参考文献
- X. Zhao, H. Lu, W. Yu, B. Tao, H. Ding, Vision-based Mobile Robotic Grinding for Large-scale Workpiece and Its Accuracy Analysis, IEEE/ASME Trans. Mechatron. 28 (2023) 895–906.
- N. Lyu, H. Yu, J. Han, D. Zheng, Structured light-based underwater 3-D reconstruction techniques: A comparative study, Opt. Lasers Eng. 161 (2023).
- B. Balasubramaniam, J. Li, L. Liu, B. Li, 3D Imaging with Fringe Projection for Food and Agricultural Applications—A Tutorial, Electronics 12 (2023).
- J. Xue, Q. Zhang, C. Li, W. Lang, M. Wang, Y. Hu, 3D Face Profilometry Based on Galvanometer Scanner with Infrared Fringe Projection in High Speed, Appl. Sci. 9 (2019).
- G. Ustabas Kaya, Development of hybrid optical sensor based on deep learning to detect and classify the micro-size defects in printed circuit board, Measurement 206 (2023).
- H. Hong, Q. Liu, Y. Zhu, P. Xu, Y. Shen, S. Bian, An Area Modulation Binary Defocusing-Based Digital Fringe Projection 3-D Shape Measurement Method for Print Circuit Board Inspection, IEEE Trans. Instrum. Meas. 72 (2023) 1–13.
- T. Cheng, X. Liu, L. Qin, M. Lu, C. Xiao, S. Li, A Practical Micro Fringe Projection Profilometry for 3-D Automated Optical Inspection, IEEE Trans. Instrum. Meas. 71 (2022) 1–13.
- J. Tao, Y. Zhu, W. Liu, F. Jiang, H. Liu, Smooth Surface Defect Detection by Deep Learning Based on Wrapped Phase Map, IEEE Sens. J. 21 (2021) 16236–16244.
- J. Qian, S. Feng, M. Xu, T. Tao, Y. Shang, Q. Chen, C. Zuo, High-resolution real-time 360 degrees 3D surface defect inspection with fringe projection profilometry, Opt. Lasers Eng. 137 (2021).
- R. Kulkarni, E. Banoth, P. Pal, Automated surface feature detection using fringe projection: An autoregressive modeling-based approach, Opt. Lasers Eng. 121 (2019) 506–511.
- X. Hu, A. Nguyen, F.R.y. Baena, Occlusion-Robust Visual Markerless Bone Tracking for Computer-Assisted Orthopedic Surgery, IEEE Trans. Instrum. Meas. 71 (2022) 1–11.
- Y. Park, C. Depeursinge, G. Popescu, Quantitative phase imaging in biomedicine, Nat. Photonics 12 (2018) 578–589.
- A. Chatterjee, P. Singh, V. Bhatia, S. Prakash, Ear biometrics recognition using laser biospeckled fringe projection profilometry, Opt. Laser Technol. 112 (2019) 368–378.
- H. Zhang, C.K.P. Vallabh, Y. Xiong, X. Zhao, A systematic study and framework of fringe projection profilometry with improved measurement performance for in-situ LPBF process monitoring, Measurement 191 (2022).
- N.M. O’Dowd, A.J. Wachtor, M.D. Todd, Effects of digital fringe projection operational parameters on detecting powder bed defects in additive manufacturing, Addit. Manuf. 48 (2021).
- Y. Liu, L. Blunt, Z. Zhang, H.A. Rahman, F. Gao, X. Jiang, In-situ areal inspection of powder bed for electron beam fusion system based on fringe projection profilometry, Addit. Manuf. 31 (2020).
- L.-C. Chen, D.-H. Duong, C.-S. Chen, Optical 3-D Profilometry for Measuring Semiconductor Wafer Surfaces with Extremely Variant Reflectivities, Appl. Sci. 9 (2019).
- M. Han, F. Lei, W. Shi, S. Lu, X. Li, Uniaxial MEMS-based 3D reconstruction using pixel refinement, Opt. Exp. 31 (2023) 536–554.
- T. Yang, F. Gu, Overview of modulation techniques for spatially structured-light 3D imaging, Opt. Laser Technol. 169 (2024).
- P. Lehmann, W. Osten, A. Albertazzi Gonçalves, T. Yang, H. H. Li, X. Zhou, Y. Q. Li, J. Y. Guo, and X. F. Gao, “A high-performance fringe pattern generation method for fringe projection profilometry,” presented at the Optical Measurement Systems for Industrial Inspection X2017.
- H. Tang, P. Psota, J.J. Rosowski, C. Furlong, J.T. Cheng, Ultra-high speed holographic shape and displacement measurements in the hearing sciences, Light: Advanced Manufacturing 3 (2022).
- T. Sasaki, T. Kamada, K. Hane, High-Speed and Large-Amplitude Resonant Varifocal Mirror, J. Rob. Mechatronics 32 (2020) 344–350.
- G. Yang, C. Sun, P. Wang, Y. Xu, High-speed scanning stroboscopic fringe-pattern projection technology for three-dimensional shape precision measurement, Appl. Opt. 53 (2014) 174–183.
- M. Han, W. Shi, S. Lu, F. Lei, Y. Li, X. Wang, X. Li, Internal–External Layered Phase Shifting for Phase Retrieval, IEEE Trans. Instrum. Meas. 73 (2024) 1–13.
- Y. Miao, Y. Yang, Q. Hou, Z. Wang, X. Liu, Q. Tang, X. Peng, B.Z. Gao, High-efficiency 3D reconstruction with a uniaxial MEMS-based fringe projection profilometry, Opt. Exp. 29 (2021) 34243–34257.
- T. Wakayama, Compact camera for three-dimensional profilometry incorporating a single MEMS mirror, Opt. Eng. 51 (2012).
- D. Yang, D. Qiao, C. Xia, Q. He, Adaptive horizontal scaling method for speckle-assisted fringe projection profilometry, Opt Express 31 (2023) 328–343.
- H. Tang, J. Rosowski, C. Furlong, J.T. Cheng, Tympanic Membrane Shape Measurement by Miniaturized High-Speed Fringe Projection Shape Measurement Using MEMS Scanning Mirror, Springer International Publishing, Cham, 2023, pp. 25–29.
- J. Qu, H. Gao, R. Zhang, Y. Cao, W. Zhou, H. Xie, High-flexibility and high-accuracy phase delay calibration method for MEMS-based fringe projection systems, Opt. Exp. 31 (2023) 1049–1066.
- M. Han, F. Lei, Y. Tao, W. Shi, S. Lu, H. Tian, C. Liao, P. Zhu, S. Zhu, and X. Wang, “A novel calibration method for a uniaxial MEMS-based 3D reconstruction system,” in Optoelectronic Imaging and Multimedia Technology IX(SPIE2023), pp. 40-46.
- Y. Yang, Y. Miao, X. Liu, G. Pedrini, Q. Tang, W. Osten, X. Peng, Intrinsic parameter-free calibration of FPP using a ray phase mapping model, Opt Lett 47 (2022) 3564–3567.
- Y. Liu, H. Wang, Y. Long, M. Sha, “Low Restriction 3D Reconstruction Based on Uniaxial MEMS Fringe Projection Profilometry,” presented at the 2022 7th International Conference on Control and Robotics Engineering (ICCRE)2022.
- D. Yang, D. Qiao, C. Xia, Curved light surface model for calibration of a structured light 3D modeling system based on striped patterns, Opt. Exp. 28 (2020) 33240–33253.
- T. Yang, G. Zhang, H. Li, X. Zhou, Hybrid 3D Shape Measurement Using the MEMS Scanning Micromirror, Micromachines 10 (2019) 47.
- G. Yang, Y. Wang, High resolution laser fringe pattern projection based on MEMS micro-vibration mirror scanning for 3D measurement, Opt. Laser Technol. 142 (2021).
- M. Han, Y. Xing, X. Wang, X. Li, Projection superimposition for the generation of high-resolution digital grating, Opt. Lett. 49 (2024) 4473–4476.
- C. Zuo, S. Feng, L. Huang, T. Tao, W. Yin, Q. Chen, Phase shifting algorithms for fringe projection profilometry: A review, Opt. Lasers Eng. 109 (2018) 23–59.
- J. Xu, S. Zhang, Status, challenges, and future perspectives of fringe projection profilometry, Opt. Lasers Eng. 135 (2020).
- Z.H. Zhang, Review of single-shot 3D shape measurement by phase calculation-based fringe projection techniques, Opt. Lasers Eng. 50 (2012) 1097–1106.
- Q. Kemao, Windowed Fourier transform for fringe pattern analysis, Appl. Opt. 43 (2004) 2695–2702.
- J.-S. Hyun, S. Zhang, Superfast 3D absolute shape measurement using five binary patterns, Opt. Lasers Eng. 90 (2017) 217–224.
- C. Zuo, L. Huang, M. Zhang, Q. Chen, A. Asundi, Temporal phase unwrapping algorithms for fringe projection profilometry: A comparative review, Opt. Lasers Eng. 85 (2016) 84–103.
- S. Zhang, Absolute phase retrieval methods for digital fringe projection profilometry: A review, Opt. Lasers Eng. 107 (2018) 28–37.
- H. An, Y. Cao, H. Li, H. Zhang, Temporal Phase Unwrapping Based on Unequal Phase-Shifting Code, IEEE Trans. Image Process. 32 (2023) 1432–1441.
- Q. Zhang, X. Su, L. Xiang, X. Sun, 3-D shape measurement based on complementary Gray-code light, Opt. Lasers Eng. 50 (2012) 574–579.
- S. Lv, Q. Kemao, Modeling the measurement precision of Fringe Projection Profilometry, Light Sci Appl 12 (2023) 257.
- J. Wang, Y. Yang, P. Xu, J. Liu, Noise-induced phase error comparison in multi-frequency phase-shifting profilometry based on few fringes, Opt. Laser Technol. 159 (2023).
- J. Wang, Y. Yang, Phase extraction accuracy comparison based on multi-frequency phase-shifting method in fringe projection profilometry, Measurement 199 (2022).
- Z. Sun, M. Duan, Y. Zheng, Y. Jin, X. Fan, J. Zheng, Intensity diffusion: a concealed cause of fringe distortion in fringe projection profilometry, Photonics Res. 10 (2022) 1210–1222.
- S. Feng, C. Zuo, Y. Hu, Y. Li, Q. Chen, Deep-learning-based fringe-pattern analysis with uncertainty estimation, Optica 8 (2021) 1507–1510.
- J. Li, L.G. Hassebrook, C. Guan, Optimized two-frequency phase-measuring-profilometry light-sensor temporal-noise sensitivity, J. Opt. Soc. Am. A 20 (2003) 106–115.
- Y. Wang, K. Liu, D.L. Lau, Q. Hao, L.G. Hassebrook, Maximum SNR pattern strategy for phase shifting methods in structured light illumination, J. Opt. Soc. Am. A 27 (2010) 1962–1971.
- B. Li, S. Zhang, Microscopic structured light 3D profilometry: Binary defocusing technique vs. sinusoidal fringe projection, Opt. Lasers Eng. 96 (2017) 117–123.
- Y. Wang, S. Zhang, Three-dimensional shape measurement with binary dithered patterns, Appl. Opt. 51 (2012) 6631–6636.
- G.A. Ayubi, J.A. Ayubi, J.M. Di Martino, J.A. Ferrari, Pulse-width modulation in defocused three-dimensional fringe projection, Opt. Lett. 35 (2010) 3682–3684.
- S. Lei, S. Zhang, Flexible 3-D shape measurement using projector defocusing, Opt. Lett. 34 (2009) 3080–3082.
- J. Zhu, X. Feng, C. Zhu, P. Zhou, Optimal frequency selection for accuracy improvement in binary defocusing fringe projection profilometry, Appl. Opt. 61 (2022) 6897–6904.
- M. Zhang, Q. Chen, T. Tao, S. Feng, Y. Hu, H. Li, C. Zuo, Robust and efficient multi-frequency temporal phase unwrapping: optimal fringe frequency and pattern sequence selection, Opt. Exp. 25 (2017) 20381–20400.
- Y. Wang, S. Zhang, Optimal pulse width modulation for sinusoidal fringe generation with projector defocusing, Opt. Lett. 35 (2010) 4121–4123.
- Y. Tao, L. Huan Huan, Z. Xiang, L. Yu Qin, G. Jia Yu, and G. Xiao Fei, “A high-performance fringe pattern generation method for fringe projection profilometry,” in Proc. SPIE(2017), p. 103294V.